АНАЛИЗ И СИСТЕМАТИЗАЦИЯ ОСНОВНЫХ ТИПОВ ФОТОЭЛЕКТРОННЫХ ПРЕОБРАЗОВАТЕЛЕЙ, ИСПОЛЬЗУЕМЫХ Текст научной статьи по специальности «Электротехника, электронная техника, информационные технологии»
Аннотация научной статьи по электротехнике, электронной технике, информационным технологиям, автор научной работы — Трофимов Алексей Анатольевич, Полина Мария Александровна, Гладков Алексей Владимирович, Токарев Денис Вячеславович, Попченкова Татьяна Николаевна
Актуальность и цели. Современное развитие ракетно-космической техники, вооружения и военной техники, авиации, двигателестроения, изделий для атомной энергетики и т.п. во многом зависит от технического уровня использованных в них информационно-измерительных и управляющих систем (ИИУС) подвижных многофункциональных комплексов. В специальной технике ИИУС эксплуатируется при воздействии большого количества дестабилизирующих факторов: ударов, вибраций, линейных ускорений, акустического шума, широкого диапазона воздействующих температур. Материалы и методы. При решении поставленных задач использованы метод образцовых мер, метод обратного преобразования введения точных и стабильных обратных преобразователей кода в перемещение, метод вспомогательных измерений, алгоритм функциональной обработки. Результаты. Проведена систематизация типовых структур и алгоритмов работы фотоэлектронных информационно-измерительных систем контроля параметров пространственного положения объектов (ФИИСП), предложена систематизация ФИИСП. Предложены основные принципы построения фотоэлектрических преобразователей. Разработана структурная схема , на основе которой возможно создание преобразователей определения пространственного положения для информационно-измерительных и управляющих систем.
i Надоели баннеры? Вы всегда можете отключить рекламу.
Похожие темы научных работ по электротехнике, электронной технике, информационным технологиям , автор научной работы — Трофимов Алексей Анатольевич, Полина Мария Александровна, Гладков Алексей Владимирович, Токарев Денис Вячеславович, Попченкова Татьяна Николаевна
ДАТЧИК УГЛОВЫХ ПЕРЕМЕЩЕНИЙ ДЛЯ ГАЗОТУРБИННОГО ДВИГАТЕЛЯ
Интеллектуальные оптоэлектронные преобразователи перемещения на основе аналоговых оптомеханических сенсоров
ОБЕСПЕЧЕНИЕ ЭФФЕКТИВНОСТИ ИНФОРМАЦИОННО-ИЗМЕРИТЕЛЬНЫХ И УПРАВЛЯЮЩИХ СИСТЕМ
Датчик угловых перемещений с цифровым выходом
Аппаратная реализация подсистемы голосового управления информационно-измерительных и управляющих систем
i Не можете найти то, что вам нужно? Попробуйте сервис подбора литературы.
i Надоели баннеры? Вы всегда можете отключить рекламу.
ANALYSIS AND SYSTEMATIZATION OF MAJOR TYPES PHOTOELECTRONIC CONVERTERS USED IN CONSTRUCTION OF INFORMATION-MEASURING OBJECT POSITION SYSTEMS
Background . The modern development of rocket and space technology, weapons and military equipment, aviation, engine building, products for nuclear energy, etc., largely depends on the technical level of the information and measurement and control systems (IIUS) of mobile multi-functional systems used in them. In special equipment, the IIUS is operated under the influence of a large number of destabilizing factors: shocks, vibrations, linear accelerations, acoustic noise, a wide range of acting temperatures. Materials and methods . In solving the set tasks, the method of sample-out measures, the method of inverse conversion of the introduction of accurate and stable inverse code converters into movement, the method of auxiliary measurements, and the functional processing algorithm were used. Results . Standard structures and algorithms of operation of photoelectronic information-measuring systems for monitoring parameters of spatial position of objects (FILISP) were systematized, systematization of FILISP was proposed. The basic principles of photovoltaic converters construction are proposed. A structural diagram has been developed on the basis of which it is possible to create spatial position transducers for information-measuring and control systems.
Текст научной работы на тему «АНАЛИЗ И СИСТЕМАТИЗАЦИЯ ОСНОВНЫХ ТИПОВ ФОТОЭЛЕКТРОННЫХ ПРЕОБРАЗОВАТЕЛЕЙ, ИСПОЛЬЗУЕМЫХ»
АНАЛИЗ И СИСТЕМАТИЗАЦИЯ ОСНОВНЫХ ТИПОВ ФОТОЭЛЕКТРОННЫХ ПРЕОБРАЗОВАТЕЛЕЙ, ИСПОЛЬЗУЕМЫХ : ПРИ ПОСТРОЕНИИ ИНФОРМАЦИОННО-ИЗМЕРИТЕЛЬНЫХ
СИСТЕМ ПОЛОЖЕНИЯ ОБЪЕКТОВ
А. А. Трофимов1, М. А. Полина2, А. В. Гладков3, Д. В. Токарев4, Т. Н. Попченкова5, С. А. Здобнов6
1 г, з, 4, 5, 6 Пензенский государственный университет, Пенза, Россия 1 alex.t1978@mail.ru, 2 3 4, 5 iit@pnzgu.ru, 6 sa_zdobnov@mail.ru
Аннотация. Актуальность и цели. Современное развитие ракетно-космической техники, вооружения и военной техники, авиации, двигателестроения, изделий для атомной энергетики и т.п. во многом зависит от техниче-I ского уровня использованных в них информационно-измерительных и управляющих систем (ИИУС) подвижных многофункциональных комплексов. В специальной технике ИИУС эксплуатируется при воздействии большого количества дестабилизирующих факторов: ударов, вибраций, линейных ускорений, акустического шума, широко-I го диапазона воздействующих температур. Материалы и методы. При решении поставленных задач использованы метод образцовых мер, метод обратного преобразования введения точных и стабильных обратных преобразователей кода в перемещение, метод вспомогательных измерений, алгоритм функциональной обработки. ! Результаты. Проведена систематизация типовых структур и алгоритмов работы фотоэлектронных информационно-измерительных систем контроля параметров пространственного положения объектов (ФИИСП), предложена систематизация ФИИСП. Предложены основные принципы построения фотоэлектрических преобразователей. Разработана структурная схема, на основе которой возможно создание преобразователей определения пространственного положения для информационно-измерительных и управляющих систем.
Ключевые слова: фотоэлектронный преобразователь, чувствительный элемент, структурная схема, систематизация, дестабилизирующие факторы
Для цитирования: Трофимов А. А., Полина М. А., Гладков А. В., Токарев Д. В., Попченкова Т. Н., Здобнов С. А. I Анализ и систематизация основных типов фотоэлектронных преобразователей, используемых при построении информационно-измерительных систем положения объектов // Измерения. Мониторинг. Управление. Контроль. 2021. № 4. С. 24-31. doi:10.21685/2307-5538-2021-4-3
ANALYSIS AND SYSTEMATIZATION OF MAJOR TYPES PHOTOELECTRONIC CONVERTERS USED IN CONSTRUCTION : OF INFORMATION-MEASURING OBJECT POSITION SYSTEMS
: A.A. Trofimov1, M.A. Polina2, A.V. Gladkov3,
D.V. Tokarev4, T.N. Popchenkova5, S.A. Zdobnov6
■ i, ^ з, ^ 5 6 Penza State University, Penza, Russia
1 alex.t1978@mail.ru, 2 3 4 5 iit@pnzgu.ru, 6 sa_zdobnov@mail.ru
Abstract. Background. The modern development of rocket and space technology, weapons and military equipment, aviation, engine building, products for nuclear energy, etc., largely depends on the technical level of the information and measurement and control systems (IIUS) of mobile multi-functional systems used in them. In special equipment, the IIUS is operated under the influence of a large number of destabilizing factors: shocks, vibrations, linear accelerations, acoustic noise, a wide range of acting temperatures. Materials and methods. In solving the set tasks, the method of sample-out measures, the method of inverse conversion of the introduction of accurate and stable inverse code converters into movement, the method of auxiliary measurements, and the functional processing algorithm were used. Results. Standard structures and algorithms of operation of photoelectronic information-measuring systems for monitoring parameters of spatial position of objects (FILISP) were systematized, systematization of FILISP was proposed. The basic
© Трофимов А. А., Полина М. А., Гладков А. В., Токарев Д. В., Попченкова Т. Н., Здобнов С. А., 2021. Контент доступен по лицензии Creative Commons Attribution 4.0 License / This work is licensed under a Creative Commons Attribution 4.0 License.
principies of photovoltaic converters construction are proposed. A structural diagram has been developed on the basis of which it is possible to create spatial position transducers for information-measuring and control systems.
Keywords: photoelectronic converter, sensitive element, structural diagram, system-tization, destabilizing factors
For citation: Trofimov A.A., Polina M.A., Gladkov A.V., Tokarev D.V., Popchenkova T.N., Zdobnov S.A. Analysis and systematization of major types photoelectronic converters used in construction of information-measuring object position systems. Izmereniya. Monitoring. Upravlenie. Kontrol’ = Measurements. Monitoring. Management. Control. 2021;(4): 24-31. (In Russ.). doi:10.21685/2307-5538-2021-4-3
Современные тенденции развития информационно-измерительных и управляющих систем подвижных многофункциональных комплексов (строительная техника, самолеты, космические аппараты, ракеты, наземные комплексы вооружения и т.д.) требуют применения высокоточных, простых в изготовлении и стабильных в экстремальных условиях эксплуатации ИИУС контроля параметров пространственного положения объектов. Такие ИИУС представляют собой совокупность перемещающегося геометрического тела (оси антенн и сканирующих зеркал, различного рода поворотные устройства, чувствительные элементы датчиков аэродинамических углов, измерителей давления среды и т.д.) и механически или оптически связанных с ним преобразователей пространственного положения. Получившие широкое распространение в ИИУС многофункциональные комплексы фотоэлектронных преобразователей отличаются высокой чувствительностью и быстродействием, малыми габаритами, возможностью эффективного применения различных методов стабилизации выходных параметров при воздействии внешних дестабилизирующих факторов.
В настоящее время получили распространение различные методы моделирования (ФИИСП), в своем большинстве основанные на статистическом подходе к оценке информативных параметров перемещающегося объекта и влияния внешних дестабилизирующих факторов на выходные параметры преобразователей пространственного положения. Созданы частные модели пространственно-информационных и энергоинформационных процессов в фотоэлектронных преобразователях. Вместе с тем проблема создания и применения методов моделирования фотоэлектронных систем измерения параметров положения объектов остается актуальной. В известных моделях отсутствует комплексный учет функциональных связей параметров инструментальных погрешностей с эксплуатационными факторами. Имеет место незавершенность исследований в области применения традиционных и поиска новых путей повышения стабильности и точности ФИИСП в реальном масштабе времени. Не исследованы вопросы модуляции оптического сигнала от внешнего источника, преобразования распределенной освещенности в электрический сигнал в фоточувствительных элементах с накоплением заряда и в фотоэлектронных преобразователях с прямым измерением освещенности, применения согласованной (оптимальной) фильтрации для выделения точечных объектов.
Все это обусловливает необходимость развития теории фотоэлектронного преобразования положения объектов и разработки методов моделирования ФИИСП, основанных на комплексном учете воздействия дестабилизирующих факторов.
Анализ литературных источников [1-4] показывает, что фотоэлектронные информационно-измерительные системы контроля параметров положения объектов, применяемые в подвижных многофункциональных комплексах, могут быть систематизированы по многим признакам, основными из которых являются: характер измеряемых пространственных положений, форма контакта чувствительных элементов (ЧЭ) преобразователей пространственного положения с перемещающимся объектом, конструктивное исполнение, структура построения, вид промежуточного и выходного сигналов (рис. 1).
По характеру пространственного положения различают ФИИСП с линейными, угловыми и комбинированными многомерными перемещениями объекта контроля. В целом ФИИСП представляет собой совокупность механически или оптически связанных узлов: перемещающегося объекта (ось антенны, отражающего зеркала, подвижный шток, автономный источник излучения и др.) и одно-, двухкоординатных оптоэлектронных преобразователей пространственного положения (ОПП) [1]. Совокупность выходной информации ОПП, представленная в виде, удобном для потребителя, является выходной информацией ФИИСП [5].
Измерение. Мониторинг. Управление. Контроль. 2021. № 4
Рис. 1. Систематизация ФИИСП
По количеству отсчетов ФИИСП подразделяются на одноотсчетные и многоотсчетные. В одноотсчетных системах функции преобразования возложены на модулирующее сопряжение ЧЭ с расположенными по определенному закону считывающими элементами (СчЭ), которые выдают информацию о перемещении объекта в виде оптического или потенциального сигнала. Системы, в которых из оптических или электрических сигналов извлекается дополнительная информация, получили наименование двухотсчетных, трехотсчетных и т.д. Первый отсчет считается грубым и определяется геометрическими параметрами ЧЭ и СчЭ. Второй и другие отсчеты (промежуточный, точный) получаются в результате интерполяции и дополнительной обработки одного из параметров сигнала с выхода СчЭ.
На рис. 2 показана обобщенная структурная схема ФИИСП. Перемещающийся объект оптически или механически связан с преобразователями перемещений, каждый из которых определяет, как правило, одну или две координаты перемещения. Оптические лучи от источников излучения ИИ проходят через диафрагму Д, среду распространения света и оптическую систему ОС к ЧЭ. С выхода ЧЭ, связанного механически или оптически с перемещающимся объектом, промодулированные по одному из параметров световые лучи воспринимаются считывающей системой СчС, состоящей из одного или нескольких считывающих элементов (СчЭ). После модулирующего сопряжения (МС) чувствительного и считывающего элементов сформированные оптические сигналы попадают на фотоприемное устройство (ФПУ), в котором из них получаются электрические сигналы, пропорциональные измеряемой величине. Эти сигналы подвергаются обработке в электронном узле (ЭУ), состоящем из входного устройства ВхУ, формирователя сигнала перемещения ФСП и выходного устройства ВыхУ, которое выдает информацию Ыа в виде, удобном для потребителя.
Рис. 2. Обобщенная структурная схема ФИИСП
Все помехи, поступающие в ФИИСП, делятся на внешние и внутренние. Внешние помехи и дестабилизирующие факторы (ВДФ), вызывающие паразитную модуляцию и затухание светового потока, шум на выходе усилителя фототока, — это виброударные воздействия на кинематические звенья, влияние радиационного облучения, температурных и электромагнитных полей на оптические, механические и электронные элементы и т.д.
Внутренние помехи (ВнП) или шумы носят, как правило, аддитивный характер и генерируются излучателем, фотоприемником, усилителем, элементами нагрузочной цепи, регистраторами и формирователями сигнала перемещения. Обычно ограничиваются оценкой влияния шумов первого каскада усиления, где полезный сигнал относительно мал в сравнении с шумами.
Конструктивно ФИИСП выполняются в едином корпусе или разделены на связанные между собой отдельные конструктивные блоки (рис. 3). Первичные преобразователи устанавливаются непосредственно у измеряемого объекта, куда обычно ограничен или отсутствует доступ для проверки работоспособности ФИИСП. Вторичные преобразователи выносятся в комфортные условия эксплуатации с возможностью аппаратурного контроля. Ряд элементов ФИИСП конструктивно и функционально могут объединяться между собой, другие — полностью исключаться.
с измеряемым объектом: ПО — перемещающийся объект; I, II — первый и второй конструктивные блоки;
Измерение. Мониторинг. Управление. Контроль. 2021. № 4
Варианты конструктивного разделения ФИИСП:
а) источники излучения и ФПУ находятся в первом конструктивном блоке и запитыва-ются по гальваническим линиям связи, с выхода блока I на вход блока II подается электрический сигнал;
б) источники излучения в блоке I, ФПУ — вынесены в блок II, оптическая связь осуществляется с помощью волоконных световодов;
в) источники излучения и ФПУ вынесены в блок II;
г) источник излучения — перемещающийся объект, ФИИСПУ могут размещаться в блоке I или в блоке II;
д) источники излучения и ФПУ в блоке I;
е) источники излучения и ФПУ в блоке II.
Метрологические и эксплуатационные параметры преобразователей зависят от достигнутого технического и технологического уровня в области материаловедения, точной механики, оптики, оптоэлектроники, микроэлектроники и цифровой техники. Первичные преобразователи — наиболее чувствительная к помехам и дестабилизирующим факторам часть ФИИСП [6, 7]. Снижение влияния помех и ВДФ на точность и стабильность преобразования, на эксплуатационную надежность ФИИСП в целом является одной из наиболее актуальных проблем при создании многофункциональных подвижных комплексов.
Предъявляемые к ФИИСП требования по точности и стабильности в значительной степени зависят от особенностей функционирования комплекса, характера выполняемых задач. К многофункциональным комплексам, на которых в том или ином виде могут устанавливаться ФИИСП, относятся летательные и космические аппараты, управляемые ракеты различного радиуса действия, подводные и надводные корабли, наземные стационарные и подвижные системы сопровождения и целеуказания. Диапазон преобразуемых линейных перемещений от единиц миллиметров до десятков сантиметров, угловые перемещения — от единиц градусов до полного оборота.
Для подвижных многофункциональных комплексов в настоящее время и в перспективе требуются простые в изготовлении, относительно недорогие, точные и стабильные ФИИСП, способные стабильно выдавать достоверную информацию и предотвращать выдачу информации к потребителям при возникновении явного или неявного параметрического отказа. Это предполагает создание ФИИСП, в которых, кроме традиционных способов стабилизации параметров и защиты конструкционных элементов, производится автокоррекция и допусковый контроль погрешностей, вызванных внешними дестабилизирующими факторами, применяются конструкционные, схемотехнические и алгоритмические методы повышения устойчивости к воздействию ВДФ. Такие ФИИСП могут разрабатываться на базе новых и серийных преобразователей.
Структура мероприятий по разработке и доработке ФИИСП для подвижных многофункциональных комплексов показана на рис. 4. Создание высокопрочных и параметрически стабильных материалов, вопросы резервирования узлов и элементов являются отдельными научными проблемами, которые в данной работе не рассматриваются. Объектами проводимых исследований являются обоснование принципов построения и математического моделирования фотоэлектронного преобразования положения в пространстве, реализация в моделях ФИИСП методов автокоррекции, помехоустойчивого кодирования перемещений, стабилизации параметров оптического и электрического сигналов.
Метод образцовых мер требует высокостабильных источников измеряемых единиц, что для первичного преобразователя сложнореализуемо в виде эталонных перемещений, но широко применяется во вторичном преобразователе в форме эталонных сигналов. Метод обратного преобразования основан на использовании введения точных и стабильных обратных преобразователей кода в перемещение. Метод легко реализуем во вторичных преобразователях, осуществляющих амплитудную интерполяцию сигнала с выхода первичного преобразователя. Реализация тестовых методов проходит с аппаратурными затратами и низким быстродействием. Метод вспомогательных измерений требует построения моделей конкретных типов первичных преобразователей с целью выявления доминирующих составляющих ИП функционально связанных с параметрами ВДФ. Метод создает возможность непосредственного или косвенного измерения параметров ВДФ.
Рис. 4. Структура мероприятий по разработке ФИИСП
для подвижных многофункциональных комплексов
Хорошие перспективы для повышения точности открывает использование алгоритмов функциональной обработки. Известные решения предусматривают либо введение дополнительных измерительных каналов, либо дополнительных циклов измерения в одном канале. Виды обработки: статистическая (усреднение), построение аппроксимационных полиномов, логическая и логико-цифровая обработка полнофазных сигналов по жесткой или гибкой программе. Статистическая обработка не всегда обеспечивает заданную точность даже при большом числе измерительных каналов. Более высокую точность и стабильность дает логическая обработка сигналов.
Исследование структурных схем и алгоритмических моделей ФИИСП и ОПП, анализ литературы по вопросам проектирования ИИУС указывают на необходимость систематизации знаний по особенностям работы ФИИСП с целью разработки рекомендаций по поддержанию и повышению их точности и стабильности при воздействии ВДФ.
В целом проблема исследований состоит в обеспечении высокой точности и стабильности ФИИСП в условиях воздействия ВДФ и включает в себя: анализ влияния ВДФ на параметры погрешностей ФИИСП; исследование пространственных и энергетических характеристик преобразователей перемещений; анализ влияния инструментальных и дополнительных погрешностей на параметры выходного сигнала ФИИСП; разработку алгоритмов работы и структурных схем ФИИСП и ОПП, устойчивых к воздействию ВДФ; выработку практических рекомендаций и предложений по проектированию и изготовлению ФИИСП.
С учетом поставленной проблемы задача исследований формулируется следующим образом: на основе данных о влиянии ВДФ на параметры ФИИСП необходимо разработать методы
Измерение. Мониторинг. Управление. Контроль. 2021. № 4
моделирования, алгоритмы функционирования, структурные и конструктивные схемы ФИИСП, направленные на достижение требуемых значений точности и стабильности преобразования.
Поставленная задача определяет следующую структуру исследований: формирование математической модели оптоэлектронного преобразования перемещения геометрического тела, на основе которой строятся частные математические модели модулирующих сопряжений, в результате анализа которых определяются функциональные связи между погрешностями и параметрами выходного сигнала; моделирование ФИИСП и ОПП, в которых реализуются методы автокоррекции и допускового контроля ИП; разработка рекомендаций по созданию ФИИСП.
Показаны общие направления повышения стабильности преобразования и защиты потребителей от недостоверной информации. Определена структура исследований, которая включает: создание математических моделей фотоэлектронного преобразования, выявляющих пути компенсации погрешностей; определение границ возможностей их автокоррекции; поиск рациональных и эффективных структурно-алгоритмических и конструкционных способов повышения точности и стабильности преобразования.
Проведен обзор и систематизация типовых структур и алгоритмов работы ФИИСП, предложена систематизация ФИИСП, а также приведены примеры реализации различных ФИИСП.
Изложены основные принципы построения фотоэлектрических преобразователей. Разработана обобщенная структурная схема, на основе которой возможно создание преобразователей определения пространственного положения для ИИУС.
Построены и исследованы модели функциональных связей ВДФ с параметрами ИП пространственного и энергетического характера. Для ФИИСП с конструктивным разделением первичных и вторичных преобразователей доминирующими ВДФ являются виброударные воздействия, температурные перепады и ионизирующее излучение, непосредственно воздействующие на кинематические звенья, оптические и фотоприемные элементы первичных преобразователей.
1. Леонович Г. И. Оптоэлектронные цифровые датчики перемещений для жестких условий эксплуатации. Самара, 1998. 264 с.
2. Преснухин Л. П. Фотоэлектрические преобразователи информации. М. : Машиностроениие, 1974.
3. Дмитриенко А. Г., Трофимов А. А., Нефедьев Д. И. Датчики частоты вращения : учеб. пособие. Пенза : Изд-во ПГУ, 2015. 80 с.
4. Трофимов А. Н., Трофимов А. А. Взаимоиндуктивные датчики перемещений : монография. Пенза : Изд-во ПГУ, 2009. 174 с.
5. Методы компьютерной обработки изображений / под ред. В. А. Сойфера. М. : Физматлит, 2003. 784 с.
6. Дмитриенко А. Г., Блинов А. В., Трофимов А. Н., Трофимов А. А. Тенденции развития датчиков, преобразователей и на их основе систем измерения, мониторинга и контроля технически сложных объектов ракетно-космической техники // Датчики и системы. 2012. № 9. С. 4-6.
7. Кирьянов В. Л., Гладков А. В., Трофимов А. А. Магнитооптический датчик частоты вращения // Методы, средства и технологии получения и обработки измерительной информации «Шляндинские чте-ния-2020» : сб. ст. по материалам Междунар. науч.-техн. конф. Пенза : Изд-во ПГУ, 2020. С. 16-18.
1. Leonovich G.I. Optoelektronnye tsifrovye datchiki peremeshcheniy dlya zhestkikh usloviy ekspluatatsii = Optoelectronic digital displacement sensors for harsh operating conditions. Samara, 1998:264. (In Russ.)
2. Presnukhin L.P. Fotoelektricheskie preobrazovateli informatsii = Photoelectric converters of information. Moscow: Mashinostroeniie, 1974. (In Russ.)
3. Dmitrienko A.G., Trofimov A.A., Nefed’ev D.I. Datchiki chastoty vrashcheniya: ucheb. posobie = Rotational speed sensors: textbook. Penza: Izd-vo PGU, 2015:80. (In Russ.)
4. Trofimov A.N., Trofimov A.A. Vzaimoinduktivnye datchiki peremeshcheniy: monografiya = Mutually inductive displacement sensors : monograph. Penza: Izd-vo PGU, 2009:174. (In Russ.)
5. Soyfer V.A. (ed.). Metody komp’yuternoy obrabotki izobrazheniy = Methods of computer image processing. Moscow: Fizmatlit, 2003:784. (In Russ.)
6. Dmitrienko A.G., Blinov A.V., Trofimov A.N., Trofimov A.A. Trends in the development of sensors, transducers and measurement systems based on them, monitoring and control of technically complex objects of rocket and space technology. Datchiki i sistemy = Sensors and systems. 2012;(9):4-6. (In Russ.)
7. Kir’yanov V.L., Gladkov A.V., Trofimov A.A. Magneto-optical speed sensor. Metody, sredstva i tekhnologii polucheniya i obrabotki izmeritel’noy informatsii — «Shlyandinskie chteniya 2020»: sb. st. po materialam Mezhdunar. nauch.-tekhn. konf. = Methods, means and technologies for obtaining and processing measuring information «Shlyandinsky readings-2020» : collection of articles based on the materials of the International scientific and technical conf. Penza: Izd-vo PGU, 2020:16-18. (In Russ.)
Информация об авторах /Information about the authors
Алексей Анатольевич Трофимов
доктор технических наук, доцент,
профессор кафедры информационно-измерительной
техники и метрологии,
Пензенский государственный университет
(Россия, г. Пенза, ул. Красная, 40)
Aleksey A. Trofimov
Doctor of technical sciences, associate professor, professor of the sub-department of information and measuring equipment and metrology, Penza State University (40 Krasnaya street, Penza, Russia)
Мария Александровна Полина
Пензенский государственный университет (Россия, г. Пенза, ул. Красная, 40) E-mail: polina.marya2015@yandex.ru
Mariya A. Polina
Master degree student, Penza State University (40 Krasnaya street, Penza, Russia)
Алексей Владимирович Гладков
Пензенский государственный университет (Россия, г. Пенза, ул. Красная, 40) E-mail: iit@pnzgu.ru
i Не можете найти то, что вам нужно? Попробуйте сервис подбора литературы.
Aleksey V. Gladkov
Penza State University
(40 Krasnaya street, Penza, Russia)
Денис Вячеславович Токарев
Пензенский государственный университет (Россия, г. Пенза, ул. Красная, 40) E-mail: iit@pnzgu.ru
Denis V. Tokarev
Master degree student, Penza State University (40 Krasnaya street, Penza, Russia)
Татьяна Николаевна Попченкова
Пензенский государственный университет (Россия, г. Пенза, ул. Красная, 40) E-mail: iit@pnzgu.ru
Tat’yana N. Popchenkova
Master degree student, Penza State University (40 Krasnaya street, Penza, Russia)
Сергей Александрович Здобнов
Пензенский государственный университет (Россия, г. Пенза, ул. Красная, 40) E-mail: sa_zdobnov@mail.ru
Sergey A. Zdobnov
Penza State University
(40 Krasnaya street, Penza, Russia)
Авторы заявляют об отсутствии конфликта интересов / The authors declare no conflicts of interests.
Поступила в редакцию/Received 11.10.2021 Поступила после рецензирования/Revised 18.10.2021 Принята к публикации/Accepted 20.10.2021
Разработка методов исследования динамических гониометров для калибровки преобразователей угла тема диссертации и автореферата по ВАК РФ 05.11.16, кандидат наук Иващенко, Елена Михайловна
Оглавление диссертации кандидат наук Иващенко, Елена Михайловна
УСЛОВНЫЕ ОБОЗНАЧЕНИЯ И СОКРАЩЕНИЯ
ГЛАВА 1 ДИНАМИЧЕСКИЕ ГОНИОМЕТРЫ ДЛЯ КАЛИБРОВКИ ПРЕОБРАЗОВАТЕЛЕЙ УГЛА
1.1. Преобразователи угла
1.2. Средства контроля преобразователей угла
1.2.1. Традиционные средства контроля преобразователей угла
1.2.2. Динамические гониометры
1.3. Существующие методы исследования ДГ
1.3.1. Методы исследования ДГ на стадии выходного контроля
1.3.2. Метод калибровки ДГ
Выводы по главе 1
ГЛАВА 2 РАЗРАБОТКА МЕТОДА ИСКЛЮЧЕНИЯ СИСТЕМАТИЧЕСКОЙ ПОГРЕШНОСТИ КЛ
2.1. Разработка метода исключения систематической погрешности КЛ (реверсивный метод)
2.1.1. Математическое моделирование реверсивного метода
2.1.2. Экспериментальные исследования реверсивного метода
2.2. Применение реверсивного метода в лазерной гониометрии
2.2.1. Методика выставки НИ в положение минимальной систематической погрешности
2.2.2. Экспериментальные исследования методики выставки НИ в положение минимальной систематической погрешности
Выводы по главе 2
ГЛАВА 3 РАЗРАБОТКА МЕТОДА ИССЛЕДОВАНИЯ СЛУЧАЙНОЙ ПОГРЕШНОСТИ ДГ
3.1. Исследование случайной погрешности основных элементов ДГ
3.2. Разработка метода исследования случайной погрешности ДГ на стадии выходного контроля (ДГСП-метод)
3.3. Исследование источников случайной погрешности
3.3.1. Исследование источников случайной погрешности ОДУ в составе ДГ
3.3.2. Исследование источников случайной погрешности ДГ
Выводы по главе 3
ГЛАВА 4 ИССЛЕДОВАНИЕ ДИНАМИЧЕСКИХ ГОНИОМЕТРОВ ДЛЯ КАЛИБРОВКИ ПРЕОБРАЗОВАТЕЛЕЙ УГЛА
4.1. Состав исследуемых ДГ
4.2. Исследование ДГ на стадии выходного контроля
4.2.1. Результаты исследования ДГ1
4.2.2. Результаты исследования ДГ2
4.2.3. Результаты исследования ДГЗ
4.3. Калибровка ДГ
4.3.1. Результаты калибровки ДГ1
4.3.2. Результаты калибровки ДГ2
Выводы по главе 4
УСЛОВНЫЕ ОБОЗНАЧЕНИЯ И СОКРАЩЕНИЯ
ДГСП-метод — метод исследования случайной погрешности динамического гониометра;
ГПЭ — государственный первичный эталон;
ИВК — измерительно-вычислительный комплекс;
КЛ — кольцевой лазер;
ЛДГ — лазерный динамический гониометр;
МП — многогранная призма;
ОДУ — оптический датчик угла;
ПУ — преобразователь угла;
СКО — среднее квадратическое отклонение;
СПМ — спектральная плотность мощности.
Рекомендованный список диссертаций по специальности «Информационно-измерительные и управляющие системы (по отраслям)», 05.11.16 шифр ВАК
Разработка и исследование высокоточных лазерных гониометрических систем 2008 год, доктор технических наук Павлов, Петр Алексеевич
Разработка и исследование методов повышения точности гониометрических систем 2009 год, кандидат технических наук Баринова, Евгения Анатольевна
Разработка и исследование динамического гониометра на основе фотоэлектрического преобразователя угла 2005 год, кандидат технических наук Гончаров, Никита Викторович
Разработка и исследование гониометрических систем контроля преобразователей угла 2009 год, кандидат технических наук Агапов, Михаил Юрьевич
Оптическая малогабаритная мера плоского угла на основе мультиплексных голографических брэгговских решеток в фото-термо-рефрактивном стекле для систем углового позиционирования 2018 год, кандидат наук Доан Ван Бак
Введение диссертации (часть автореферата) на тему «Разработка методов исследования динамических гониометров для калибровки преобразователей угла»
В связи с непрерывным ростом степени автоматизации различных областей человеческой деятельности увеличиваются объемы производства преобразователей угла (ПУ), растут требования к их точности и быстродействию. Характеристики ПУ во многом определяют функциональные и точностные возможности систем, в которых они применяются. ПУ используются везде, где необходимы автоматизация и контроль процессов перемещений: в спутниках, в системах ориентации солнечных батарей, робототехнике, автоматизированных комплексах, на атомных станциях, аппаратах аэрографической съемки, радиолокационных станциях, системах навигации, высокоточном оружии и пр. ПУ устанавливаются непосредственно на контролируемые объекты, поэтому они должны измерять углы в широком динамическом диапазоне. В настоящее время существуют ПУ с погрешностью порядка долей угловой секунды.
Задача контроля ПУ решается с помощью средств динамической гониометрии. Для аттестации современных высокоточных ПУ требуются динамические гониометры (ДГ) с точностью, достигающей сотых долей угловой секунды, позволяющие контролировать ПУ в широком диапазоне угловых скоростей. Задача повышения точности ДГ может быть решена как совершенствованием технических средств, так и методов измерений.
Целью работы является разработка методов исследования динамических гониометров, предназначенных для калибровки преобразователей угла.
Для достижения поставленной цели определены следующие задачи:
1. Разработка метода исключения систематической погрешности КЛ в динамических гониометрах, сосредоточенной на первой гармонике частоты вращения;
2. Разработка метода исследования случайной погрешности ДГ с оптическим датчиком угла (ОДУ), исключающего применение дополнительных средств измерения;
3. Экспериментальная апробация предложенных методов;
4. Исследования ДГ для калибровки преобразователей угла с использованием разработанных методов.
Научная новизна. В процессе проведения исследований получены новые научные результаты:
• Метод исключения систематической погрешности кольцевого лазера в динамическом гониометре, сосредоточенной на первой гармонике частоты вращения, реализуемый при реверсивном вращении кольцевого лазера.
• ДГСП-метод, позволяющий определять случайную погрешность динамического гониометра и оптического датчика угла, входящего в его состав, без использования дополнительных средств измерения.
• Методика выставки нуль-индикатора в лазерном динамическом гониометре в положение минимальной систематической погрешности, основанная на реверсивном методе.
Практическая ценность работы состоит в том, что:
1. Разработан и реализован на практике ДГСП-метод, позволяющий определять случайную погрешность динамического гониометра и
входящего в его состав оптического датчика угла, без использования дополнительных средств измерения на стадии выходного контроля.
2. Разработан и реализован на практике реверсивный метод, позволяющий устранять систематическую погрешность кольцевого лазера в динамическом гониометре, сосредоточенную на первой гармонике частоты вращения, без его разворотов.
3. Реализована на практике методика выставки нуль-индикатора в положение минимальной систематической погрешности.
4. Проведены исследования с использованием предложенных методов динамических гониометров различной точности, предназначенных для контроля цифровых преобразователей угла.
На защиту выносятся:
1. Реверсивный метод исключает систематическую погрешность кольцевого лазера, сосредоточенную на первой гармонике частоты его вращения.
2. Методика выставки интерференционного нуль-индикатора, основанная на реверсивном методе, минимизирует систематическую погрешность лазерного динамического гониометра.
3. Метод исследования случайной погрешности динамического гониометра с оптическим датчиком угла, имеющим две и более измерительные головки, (ДГСП-метод) позволяет определять характеристики случайного процесса в режиме самотестирования.
4. Нестационарность случайных процессов, характеризующих случайную погрешность динамических гониометров, построенных с использованием шариковых подшипников, устраняется при помощи фильтрации верхних частот, частота среза которой определяется частотой вращения шпинделя динамического гониометра.
Реализация и внедрение результатов работы.
Теоретические положения, методы и результаты исследований диссертации использованы:
— при выполнении научно-исследовательской работы 2012-2014 гг. № У-2012-2/2 по теме «Разработка лазерного динамического гониометра с улучшенными характеристиками» в рамках программы «Участник молодежного научно-инновационного конкурса» при поддержке Фонда содействия развитию малых форм предприятий в научно-технической сфере;
при выполнении научно-исследовательской работы 2012-2013 гг. № 14.132.21.1427 по теме «Разработка методов рационального выбора альтернатив в лазерной гониометрии» в рамках федеральной целевой программы «Научные и научно-педагогические кадры инновационной России»;
— при выполнении научно-исследовательской работы 2011 -2013 гг. № 16.740.11.0721 по теме «Разработка методов повышения точности гониометрических систем» в рамках федеральной целевой программы «Научные и научно-педагогические кадры инновационной России»;
— в ОКР «Разработка оптоэлектронной измерительной системы военного эталона плоского угла ВЭ-35» для МО РФ, шифр «Аксоль-ВЭ-35/1»;
— в ОКР «Разработка и изготовление гониометрической установки для измерения функциональных параметров преобразователей» шифр «Привод-8-ГУ», выполняемой по договору №7078/ЛИНС-73 от 25 ноября 2011г.
Основные положения диссертационной работы докладывались и обсуждались на следующих конференциях:
— Международная конференция «Оптика лазеров» (2010), Санкт-Петербург, Россия.
Международная конференция «Лазеры. Измерения. Информация» (2011, 2012), Санкт-Петербург, Россия.
— Всероссийская научно-техническая конференция молодых ученых «Навигация и управление движением» (2010-2012), Санкт-Петербург, Россия.
— Всероссийская научно-техническая конференция «Измерения и испытания в судостроении и смежных отраслях» «СУДОМЕТРИКА-2012».
— Научно-техническая конференция профессорско-преподавательского состава Санкт-Петербургского государственного электротехнического университета (ЛЭТИ) (2010-2012), Санкт-Петербург, Россия.
Основные теоретические и практические результаты диссертации изложены в 8 публикациях, среди которых 3 научных статьи в ведущем рецензируемом издании, рекомендованном в действующем перечне ВАК, 5 — в научных сборниках и трудах российских и международных конференций.
Структура и объём диссертации.
Диссертация состоит из введения, четырёх глав с выводами и заключения. Она изложена на 123 страницах машинописного текста; включает 50 рисунков, 9 таблиц и содержит список литературы из 66 наименований.
ГЛАВА 1 ДИНАМИЧЕСКИЕ ГОНИОМЕТРЫ ДЛЯ КАЛИБРОВКИ
1.1. Преобразователи угла
Преобразователи угла (ПУ) — устройства, предназначенные для преобразования угла поворота в электрические сигналы [1]. ПУ позволяют решать задачу измерения углового положения объекта в широком диапазоне скоростей вращения. Они используются в системах навигации, высокоточном оружии, информационно-управляющих системах, буровых установках, машиностроении, системах управления подвижными объектами. ПУ устанавливаются на приводы прокатных станов, координатных столов, электрических задвижек, кранов, упаковочных агрегатов, лифтов, устройств выбора якоря на судах и т.д. и т.п.
Характеристики ПУ во многом определяют функциональные и точностные возможности систем, в которых они применяются [1]. Поэтому к точности и диапазону угловых скоростей, в которых функционирует ПУ, предъявляются высокие требования. Эти требования определяют необходимость использования современных систем их метрологического контроля.
Существует много разновидностей ПУ, их разнообразие объясняется не только широким спектром решаемых ими функциональных задач, но и возможностью использования различных структурных, физических и других принципов их построения. Классификация ПУ, выработанная на основе [2], представлена в таблице 1.
Таблица 1 Классификация ПУ
По типу выходного сигнала Аналоговые
По количеству отсчетов Одноотстчетные
По физическому принципу Механические
По типу конструкции Со встроенным подшипником и муфтой
Со встроенным подшипником без муфты
Механические ПУ содержат диск из диэлектрика с выпуклыми или нанесенными проводящими участками. Считывание угла поворота диска производится линейкой переключателей или контактов. Одним из факторов, ограничивающих точность механических ПУ, является дребезг контактов, приводящий к неправильному подсчету или определению направления вращения.
Рынок ПУ постоянно увеличивается, причем достигнутый прирост на 81% обеспечивается в основном за счет магнитных и оптических ПУ [3].
Магнитный ПУ включает в себя вал с магнитом и датчик Холла, который регистрирует прохождение магнитных полюсов. Магнитные ПУ обладают небольшими габаритами, что делает их подходящими для применения на осях вращения, на вспомогательных осях, коробках передач и т.п.
Оптические ПУ имеют жестко закрепленный на валу стеклянный диск с оптическим растром. При вращении вала растр перемещается относительно неподвижного растра, вследствие чего модулируется световой поток, принимаемый фотоприемником. Основным плюсом оптических ПУ является практически стопроцентная устойчивость к любым электромагнитным полям.
Однако веским аргументом против их применения является их чувствительность к загрязнениям и повышенной температуре, а также более высокая цена, по сравнению с магнитными ПУ [4].
Как магнитные ПУ, так и оптические, подразделяются на инкрементные (относительные) и абсолютные. Инкрементные ПУ при вращении формируют импульсы, по которым принимающее устройство определяет текущее положение координаты путем подсчета числа импульсов счетчиком. Абсолютные ПУ каждому значению углового положения вала (преобразуемого угла) ставят в соответствие значение числового эквивалента, который формируется на выходе датчика, как правило, в виде сигнала цифрового кода. Отличительной чертой абсолютных ПУ является наличие функции сохранения текущего значения углового перемещения даже при выключенном питании [5].
Наряду с отмеченными классификационными признаками, в определенных условиях применения существенное значение могут приобрести другие особенности ПУ. Например, потребляемая мощность является серьезным критерием при выборе бортовых ПУ. При определении конкретного принципа построения ПУ большое значение имеет сложность их изготовления в условиях серийного производства, а также стоимость их разработки и изготовления. Во многих случаях, особенно при массовом производстве ПУ, эти критерии относятся к числу основных.
Тенденции развития рынка ПУ
Маркетинговые исследования североамериканского рынка ПУ, проведенные компанией Venture Development Corp. [3], показывают текущий объем сегмента ПУ $514,3 млн. с ежегодным приростом 4,7%. По результатам исследований, для оптических ПУ наибольший прирост ожидается в сегменте военного и аэрокосмического оборудования, а для магнитных ПУ — в автомобильных применениях.
По прогнозам ведущих экспертов мира, дальнейшее развитие рынка промышленных ПУ приведет к более активному освоению новых технологий, таких как интеллектуальные системы, беспроводная связь, микромеханические
компоненты, технология Plug and Play, а также различные методы повышения точности [5].
Требования к преобразователям угла
По ГОСТ 26242-90 [6] существует 12 классов точности ПУ. В таблицу 2 сведены пределы допускаемого значения погрешности угловых перемещений в соответствии с классом точности ПУ.
Таблица 2 Классы точности ПУ
Класс точности Предел допускаемого значения погрешности угловых перемещений
10 Не нормируется
Исследуемые в работе ДГ предназначены для калибровки ПУ 001 и 01 классов точности.
Основными характеристиками ПУ являются точность преобразования, быстродействие, надёжность работы в широком диапазоне эксплуатационных условий.
1.2. Средства контроля преобразователей угла
Контроль ПУ может осуществляться как при помощи различных угломерных приборов и устройств, так и на основе сравнения измерительной шкалы контролируемого ПУ со шкалой образцового преобразователя.
Принцип контроля ПУ при помощи образцового преобразователя заключается в съеме данных при одновременном вращении образцового и поверяемого ПУ вокруг одной и той же оси. Съем данных может осуществляться как в статике, когда угловые шкалы неподвижны, и в динамике — когда угловые шкалы ПУ непрерывно вращаются.
1.2.1. Традиционные средства контроля преобразователей угла
Рассмотрим некоторые традиционно используемые средства контроля ПУ. Оптические делительные головки и автоколлиматор с многогранной призмой осуществляют контроль ПУ в статическом режиме, а прецизионный привод — в динамическом.
Оптические делительные головки
Оптическая делительная головка представляет собой измерительный прибор с отчетным устройством проекционного типа [2].
Согласно ГОСТ 9016-77 [7] оптические делительные головки выпускаются различных типов: ОДГ-2, ОДГ-5, ОДГ-5Э, ОДГ-Ю, ОДГ-бО.
Конструктивно делительные головки различаются оформлением оптической системы, позволяющей вести отсчет величины углов с точностью соответственно: ОДГ-2 — 2″, ОДГ-5 — 5″ и т.п., позволяющие контролировать ПУ не выше 4-го класса точности.
Недостатком контроля ПУ при помощи делительных головок является малое разрешение, большая погрешность, отсутствие автоматизации процесса контроля.
Многогранная призма с автоколлиматором
В [8] предложен метод контроля ПУ выборочным методом с использованием многогранной призмы (МП) и автоколлиматора. Определение погрешности ПУ осуществляется следующим образом. Вал ПУ разворачивают до появления изображения марки автоколлиматора от первой грани МП. В моменты смены значений кода регистрируют их координаты, соответствующие показаниям шкалы автоколлиматора. Показания автоколлиматора отвечают действительным координатам момента смены значений контролируемых квантов. Объем массива регистрируемых координат определяется полем зрения автоколлиматора с помощью второй грани призмы. Затем ПУ поворачивают на угол 360°/р, где р — количество граней МП и процедура повторяется. Таким образом, контролируются р участков шкалы, соответствующее количеству граней МП. Количество контролируемых участков увеличивают путем перестыковки вала ПУ и МП.
Погрешность калибровки ПУ включает в себя погрешности автоколлиматора и МП. Разрешение современного высокоточного цифрового автоколлиматора достигает 0,001″, а погрешность — ±0,03″ [9, 10].
МП с автоколлиматором позволяет контролировать ПУ с высокой точностью, однако недостатком такого контроля является сложность и трудоемкость процедуры контроля, а также возможность работы только в статическом режиме.
Способ определения погрешности ПУ при помощи прецизионного привода описан в [11]. Привод обеспечивает прохождение валом поверяемого ПУ строго определенных угловых положений (базовых углов) в моменты времени, соответствующие появлению управляющих приводом маркеров эталонного времени. В этом случае угловое положение определяется через интеграл угловой скорости.
Недостатками контроля ПУ с помощью прецизионного привода является высокая погрешность задания базовых углов, а также тот факт, что погрешность
задания скорости напрямую входит в погрешность определения углового положения.
Использование прецизионного привода позволяет определять метрологические характеристики ПУ в динамическом режиме. Недостатком такого контроля является недостаточная точность.
1.2.2. Динамические гониометры
ДГ измеряют угловое положение твердого тела, вращающегося с квазипостоянной угловой скоростью. Особый интерес представляют ДГ, круговая шкала которых реализуется кольцевым лазером. Такие ДГ называются лазерными динамическими гониометрами (ЛДГ). Их потенциальная точность определяется квантовыми флуктуациями выходного сигнала КЛ и составляет порядка тысячных долей угловой секунды [12]. Также высокой точности можно достичь при использовании в ДГ качестве образцового преобразователя угла ОДУ. В связи с этим, остановимся на ЛДГ и ДГ с ОДУ более подробно.
1.2.2.1.Лазерные динамические гониометры
Несовершенство устройств, образующих круговую шкалу, в 60-х гг. прошлого века требовало поиска технических решений, основанных на новых физических принципах. Впервые предложение использовать КЛ в гониометре было сделано во французском патенте [13] в 1968 году. Первый ЛДГ с погрешностью измерений порядка 0,5″ был разработан во Всесоюзном НИИ метрологии им. Д. И. Менделеева (ВНИИМ) в конце 70-х гг. [14], а первый коммерческий лазерный гониометр ГС-1Л был выпущен Киевским заводом «Арсенал» в начале 80-х гг. после совместных работ с кафедрой лазерных измерительных и навигационных систем ЛЭТИ [15]. Эта система используется и в настоящее время в качестве эталона угла в метрологическом институте Словакии (Братислава) [16]. Дальнейшие исследования проводились и проводятся в СПбГЭТУ (ЛЭТИ) [10, 12, 17, 18].
Принцип работы ЛДГ описан в [12]. Метод образования угловой шкалы в лазерной гониометрии основан на принципе работы КЛ, заключающемся в расщеплении частот двух электромагнитных волн, распространяющихся внутри резонатора КЛ в противоположных направлениях, в результате углового движения плоскости резонатора. При измерениях КЛ устанавливается на поворотную платформу, которая вращается с квазипостоянной скоростью. Фиксация определенных угловых положений платформы производится в динамике посредством формирования импульсов преобразователем угла. Затем производится интегрирование выходного сигнала КЛ в интервалах между импульсами ПУ.
Основными источниками инструментальной погрешности ЛДГ являются флуктуации параметров КЛ, влияющие на его функцию преобразования, внешние возмущающие факторы, шум квантования выходного сигнала КЛ [17, 19]. К внешним возмущающим факторам относятся: угловой тренд основания, угловые вибрации основания, магнитное поле. Методическая погрешность ЛДГ включает в себя погрешности моделей выходного сигнала и КЛ, а также несовершенство алгоритмов вычисления угла [20].
Использование КЛ в качестве образцовой угловой шкалы позволяет строить высокоточные ЛДГ, однако их недостатком является ограниченный динамический диапазон работы К Л (60% — 360%), в котором обеспечиваются его точностные характеристики [21].
1.2.2.2.Динамические гониометры с оптическим датчиком угла
Использование ОДУ в качестве образцового преобразователя угла дает возможность строить ДГ, позволяющие калибровать преобразователи угла в широком диапазоне скоростей вращения.
Наибольшей точностью обладают инкрементные ОДУ, считывание со шкалы которых осуществляется по дифракционному принципу фотоэлектронного сканирования [1]. Такие ОДУ в основном используются в ДГ и состоят из:
— измерительной решётки, располагающейся на роторе ДГ;
— одной или нескольких считывающих головок с индикаторными решётками и головки нулевой метки, расположенных на статоре ДГ.
При перемещении измерительной решетки относительно индикаторной модулируется световой поток, который в дальнейшем преобразуется в электрические синусоидальные сигналы. Число периодов сигналов пропорционально измеряемому перемещению.
В таблице 3 приведены основные характеристики ОДУ ведущих производителей, полученные из материалов [22], [23], [24].
Основные характеристики ОДУ ведущих производителей
Производитель Heidenhein ПИЯФ Canon Renishaw
Тип датчика ROD-880 RON-905 ERP-880 А-205 Х-1М RESR
Систематическая 1 0,2 1 0,2 0,4 ±0,5
Частота среза, кГц 180 40 800 675
Количество периодов выходного сигнала на оборот 36000 36000 180000 324000 225000 409664800
В работах [20], [19], [25], [26] рассмотрены источники погрешностей ОДУ. Систематическая погрешность ОДУ определяется эксцентриситетом установки измерительной решетки, радиальным сдвигом, параллаксом и качеством нанесения штрихов шкалы. Основными источниками случайной погрешности являются шум фотоприемников и излучателей, шумы электрических схем.
При применении высокоточных ОДУ, в которых содержатся угловые шкалы с неравномерностью на уровне долей угловой секунды, использовании интерполяторов сигнала и методов компенсации систематической погрешности, создаются ДГ с погрешностью на уровне сотых долей угловой секунды [27, 28].
На основе ОДУ построены эталоны единицы угла Германии и Японии.
Эталон единицы угла Германии имеет разрешающую способность 0,0012″ и суммарную неопределенность 0,005″ в диапазоне угловых скоростей от 7,5 «/мин до 7,5 об/мин (при помещении системы в специально оборудованную лабораторию, где обеспечивается строгий контроль и стабильность параметров окружающей среды) [29].
Суммарная неопределенность эталона угла Японии [30, 31] составляет ±0,02″, диапазон скоростей вращения от 0.1 об/мин до 10 об/мин. Эта система предназначена для калибровки ПУ, имеющих высокое разрешение и точность.
На кафедре лазерных измерительных и навигационных систем СПбГЭТУ (ЛЭТИ) с 1995 года ведутся работы по созданию ДГ на основе ОДУ, предназначенных для калибровки цифровых ПУ [18, 21, 32-34].
Рассмотрим блок-схему ДГ для контроля ПУ, представленную на рисунке 1.
На шпинделе ДГ (2) закреплены контролируемый ПУ (1) и образцовый ОДУ (3). Шпиндель приводится во вращение приводом, состоящим из двигателя (4) и системы управления двигателем (6). В процессе измерений с головок ОДУ снимаются сигналы в пределах интервалов времени, сформированных ПУ. Сигналы ОДУ поступают в блок электроники (5), осуществляющий предварительную обработку данных и передачу их в персональный компьютер
Рисунок 1 — Блок-схема ДГ для контроля ПУ: 1 — контролируемый преобразователь угла; — шпиндель; 3 — образцовый оптический датчик угла; 4 — двигатель; 5 — блок электроники; 6 — система управления двигателем; 7 — персональный компьютер
Точность ДГ во многом ограничивается погрешностями образцового ОДУ, входящего в его состав, качеством подшипников и привода. Исследования ДГ, построенных с различными типами подшипников, будут рассмотрены в главах 3 и 4.
1.2.2.3.Динамические гониометры, использующие комплексирование оптического датчика угла и кольцевого лазера
В ряде случаев ДГ строят по принципу комплексирования двух преобразователей угла — КЛ и ОДУ, для возможности постоянного контроля метрологических характеристик обоих преобразователей.
Такие ДГ обеспечивают, помимо возможности определения метрологических характеристик обоих преобразователей, высокие точностные характеристики и работают в широком динамическом диапазоне [17].
Их недостатком является высокая стоимость и массогабаритные характеристики. По принципу комплексирования К Л и ОДУ построены государственный первичный эталон единиц линейного ускорения и плоского угла при угловом перемещении твердого тела (ГЭТ 94-01) и измерительно-вычислительный комплекс «УППУ-1» [ 18]. ^
Государственный первичный эталон единиц линейного ускорения и плоского угла при угловом перемещении твердого тела (ГЭТ 94-01) обеспечивает воспроизведение единицы плоского угла и передачу её размера со среднеквадратическим отклонением результата измерений 0,04″ при 30 независимых измерениях. Значение неисключенной систематической погрешности составляет 0,05″ [35].
Измерительно-вычислительный комплекс (ИВК) «УППУ-1» [18], предназначенный для контроля цифровых ПУ, зарегистрирован в Государственном реестре под № 32850-06 и допущен к применению в Российской Федерации как средство измерения военного назначения. При помощи ИВК производится контроль цифровых ПУ в широком диапазоне угловых скоростей (30-720)% с возможностью задания закона изменения
скорости вращения. Погрешность измерений ИВК составляет не более 0,05″. По своим характеристикам ИВК относится к эталонам 1 -го разряда.
1.3. Существующие методы исследования ДГ
ДГ проходят стадии выходного контроля и калибровки. На стадии выходного контроля определяется систематическая погрешность для введения поправок. Помимо этого оценивается случайная погрешность. Калибровка ДГ осуществляется согласно ГОСТ 8.266-77 [36].
1.3.1. Методы исследования ДГ на стадии выходного контроля
Методы определения систематической погрешности
Как отмечалось ранее, одной из слабых сторон ОДУ является достаточно большая величина систематической погрешности. Однако этот недостаток может быть устранен введением поправок. В настоящее время систематическая погрешность ОДУ определяется на стадии выходного контроля при помощи методов авто- и кросс- калибровки [37, 38], которые основаны на существовании естественного эталона угла 2к радиан. Сумма действительных значений смежных центральных углов составляет 360° и сумма погрешностей, измеренных на полном круге, должна равняться нулю. При осуществлении автокалибровки происходит сличение измеренных угловых интервалов внутри одной круговой шкалы. При кросс-калибровке происходит поэтапная калибровка шкалы одного преобразователя угла относительно другого. После каждого этапа калибровки производится разворот одного из преобразователей относительно другого на угол 360%?, где п — число этапов кросс-калибровки.
7.2. Многоотсчетные пфк
Все рассмотренные в этой главе, а также в гл. 5 и 6 схемы преобразователей перемещение — фаза — код относятся к одноотсчетным многоразрядным ПФК. Такие преобразователи осуществляют преобразование, например, углового перемещения вала какого-либо вращающегося объекта в пределах одного оборота вала, т. е. в диапазоне 0—360°. Для дальнейшего увеличен диапазона измерения необходимо введение грубого отсчета (ГО), позволяющего отсчиты-вать число оборотов (или шагов) преобразователя точного отсчета (ТО). Таким образом, построение многоотсчетных преобразователей предполагает наличие каналов грубого и точного отсчетов. Существует два основных метода построения многоотсчетных ПФК: метод с использованием специального датчика ГО и метод формирования ГО по показаниям точного отсчета специальный устройством без применения датчика ГО,
Применение первого метода предусматривает наличие специальной схемы согласования отсчетов (ССО), необходимой потому, что коэффициент редукции ГО, осуществляющий масштабное преобразование угла в реальных преобразователях, не является постоянной величиной. Его непостоянство вызвано наличием как систематических, так и случайных погрешностей преобразования в канале ГО. Кроме того, измерение кода ГО происходит с погрешностями, значительно превышающими ТО [1, 11, 17, 22, 23, 39].
При использовании второго метода в согласовании отсчетов нет необходимости, так как в схемах преобразователей этого типа в момент перехода через максимальное значение ТО формируется импульс, который поступает на вход реверсивного счетчика ГО. В результате получаем ГО накапливающего типа. Отсюда следует, что преобразователи, использующие второй метод согласования отсчетов, обладают недостатками, присущими ПФК накапливающего типа. Вы-бор того или иного метода построения многоотсчетных преобразователей зависит от условий работы, метрологических требований и т. д. Рассмотрим более подробно различные варианты построения многоотсчетных ПФК. реализующих оба метода.
7.2.2. Пфк с использованием датчиков грубого отсчета
У прощенная схема двухотсчетногоПФК представлена на рис. 7.6 [22]. Схема состоит из первичного преобразователя измеряемых перемещений ПП и отсчетной части 0Ч. преобразователь перемещений включает в себя фазовращатель точного отсчета
 и датчик грубого отсчета
 При этом и
 и
 располагаются, например, непосредственно на намеряемом валу, преобразуя угол поворота в «электрические сигналы, параметры которых зависят от этого угла. При этом
 многократно за оборот вала повторяет фазу сигнала.Число циклов изменения фазы равно коэффициенту преобразования масштаба
 поэтому часто
 называют преобразователем масштаба угла ПМУ. Наличие коэффициента
 вносит неоднозначность отсчета и, как правило, представляет собой ПМУ с коэффициентом
 [11, 17, 22].
Отсчетная часть преобразователя имеет соответственно два канала: канал ТО (КГО) и канал ГО (КГО), которые могут в общем случае быть построены с использованием любых методов преобразования, рассмотренных выше. Однако при использовании этих методов необходимо в схему вводить согласование отсчетов ГО и ТО (на рис. 7.6 блок ССО) для устранения возможной погрешности, определяемой младшим разрядом ГО, поскольку дискретность канала ГО всегда соответствует единице старшего разряда канала точного отсчета. Следует также отметить, что многоотсчетные преобразователи, как правило, имеют два отсчета и только в некоторых случаях используются три и большее число отсчетов системы преобразования перемещений.
Рассмотрим принципы построения многоотсчетных ПФК с использованием датчиков ГО, например циклический преобразователь с электромашинным ФВ [53], состоящей из двухотсчетного электромашинного фазовращателя (ЭМФВ) в электронного блока.
В качестве ЭМФВ используются бескорпусные двухотсчетные вращающиеся трансформаторы типа BT-7I или ВТ-100 с коэффициентом электрической редук-цви канала точного отсчета 16 и 323 соответственно.
Электронный блок преобразователя содержит двухфазный генератор ДФГ (рис. 7.7), питающий ЭМФВ, преобразователи фаза —код точного ПФК ТО и грубого ПФК ГО отсчетов, блок совмещения отсчетов БСО и блок контроля БК, на выходе которого выдается сигнал Исправен в виде потенциала +5 В при исправности линий связи ЭМФВ с электронным блоком, а также при исправности ДФГ и аналого-цифровых устройств электронного блока. Электронный блок имеет две модификации — для использования совместно с ВТ-71 или ВТ-100.
Синусоидальный выходной сигнал ДФГ формируется путем деления частоты кварцевого генератора (15 МГц) и последующей фильтрации полученного напряжения (частотой 3660 Гц), причем для снижения порядка фильтра и, следовательно, повышения стабильности его характеристик предварительно формируется ступенчатый синусоидальный сигнал, в котором отсутствуют высшие гармоники до шестой включительно. Фазовый сдвиг между выходными сигналами, равный  и равенство амплитуд сигналов с погрешностью
 обеспечивает
прецизионный фазовращатель. Коэффициент гармоник выходных сигналов ДФГ не превышает 0,1.%.
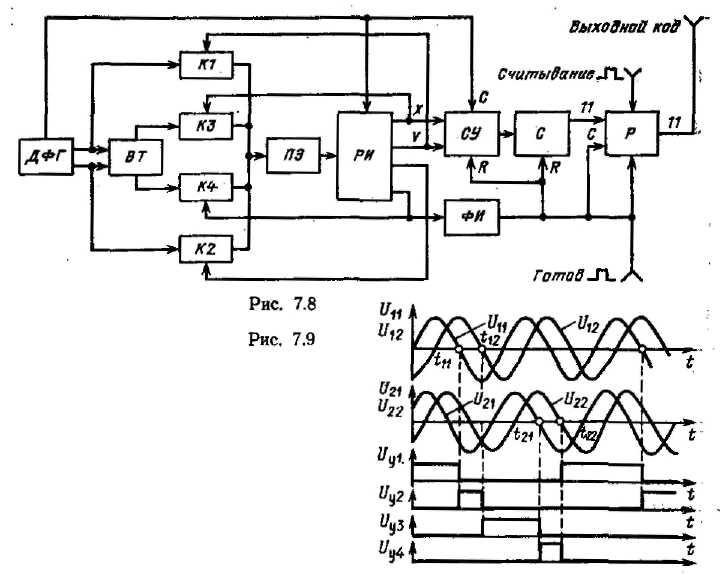 Упрощенная функциональная схема канала ТО приведена на рис. 7.8. Преобразователь ПФК ТО выполнен по схеме прямого измерения фазы с одним пороговым элементом ПЭ, на вход которого поочередно с помощью ключей К1—К4 подаются синусоидальные сигналы со входов
 на рис. 7.9)

выходов вращающегося трансформатора точного отсчета. В такой схеме исключаются погрешности разброса порогов срабатывания в задержек переключения, неизбежных при использовании нескольких ПЭ.

Пороговый элемент вырабатывает короткий импульс при переходе синусоидального сигнала на его входе из положительного значения в отрицательное через нулевое значение. По фронту этого импульса переключается распределитель импульсов РИ, управляющий ключами К1—К.4. На выходах РИ формируется последовательность импульсов управления После срабатывания ПЭ его вход блокируется на время переходных процессов, вызванных переключением К.1—К4.
Сигнал поступает на вход запрета
 управляемого счетчикаСУ. При-отсутствии этого сигнала
 СУ переключается по каждому импульсу, напряжения
 частотой 15 МГц, поступающему из ДФГ. Модуль счета СУ при наличии сигнала
 на входе
 а при
 Таким образом , в интервалы времени
 (см. рис. 7.9) на вход счетчика С поступают импульсы с частотой 3,75 МГц, а в интервал времени
 —с частотой 7,5 МГц. Фронты выходных сигналов РИ синхронизированы импульсами высокой частоты. Это исключает возможность пропуска хотя бы одного импульса СУ при переключении ключей К1—К4. По окончании цикла измерений срезом сигнала
 (в момент
 запускается формирователь импульсов ФИ, который после небольшой задержка вырабатывает импульс Готов длительностью 4—8 мкс. По фронту этого импульса происходит запись кода счетчика С в регистр Р, а по спаду — установка счетчиков С и СУ в исходное-состояние.
Выходной код регистра Р выдается при подаче внешнего сигнала Считывание. При отсутствии сигнала Считывание на выходе поддерживается «третье состояние», что позволяет по одной многоразрядной цифровой линии связи передавать информацию от нескольких преобразователей угол — код. На время-действия сигнала Считывание осуществляется блокировка записи кода в регистр Р. Это дает возможность подавать импульс Считывание в любой момент времени, не нарушая нормальной работы преобразователя. На вход Считывание можно подать сигнал Готов, при этом выходная информация будет считываться с минимальной динамической погрешностью.
В соответствии с изложенным алгоритмом работы код, формируемый на выходе ПФК ТО, пропорционален интервалу времени

Здесь — фазовый сдвиг между первым выходным и первым входным напряжениями ВТ;
 — фазовый сдвиг между вторым выходным и вторым входным напряжениями ВТ. При этом
 где 8 — угол поворота ротора ВТ;
 — частота питающего напряжения.
При таком преобразовании компенсируются составляющие погрешности, обусловленные второй пространственной гармоникой индукция ВТ и погрешностями ДФГ [53], что наряду со снижением общей погрешности преобразователя позволяет существенно упростить схему ДФГ. Так, для используемого ДФГ при козффициенте редукции ТО  амплитуды составляющих погрешности преобразователя, вызванные фазовой
 и амплитудной
 погрешностямиДФГ, со-ставят соответственно


Параллельное преобразование интервалов времени в код обеспечивает высокое быстродействие устройства. Цикл измерения угла не превышает двух периодов питающего напряжения ВТ.
Алгоритм работы ПФК ГО аналогичен рассмотренному для ПФК ТО. Отличне состоят в последовательном преобразовании интервалов  в коды. Это позволило упростить схему ПФК ГО, не снижая быстродействия устройства, определяемого быстродействием ПФК ТО. Зона совмещения отсчетов примененной схемы БСО для ВТ-71 составляет
 что обеспечивает надежное согласование точного и грубого отсчетов. Для совмещения отсчетов используются три

дополнительных разряда выходного кода ПФК ГО.
Особый интерес представляет устройство согласования отсчетов рассматриваемого преобразователя, функциональная схема которого представлена на рис. 7.10 [а. с. 1088047 (ССРР)]. Устройство работает следующим образом.
На выходе двоичного сумматора SM образуется следующая сумма:


где S — код значащих разрядов двоичного сумматора; —выходной код дополнительных разрядов двоичного сумматора; Т — инверсный код разрядов точного
отсчета (соответственно Т—прямой код), который используется для согласования; Е — единица с весом старшего разряда точного отсчета; Г — код значащи» разрядов грубого отсчета; г — ход дополнительных разрядов грубого отсчета, за исключением младшего разряда; b—младший дополнительный разряд грубого, отсчета. Используя правила двоичной математики, можно следующим образом выразить инверсный код через прямой:  где
 —единица с весом,равным удвоенному весу старшего разряда ГО или, что то же самое, с весом младшего значащего разряда грубого отсчета; е — единица с весом, равным весу младшего
 согласующего разряда точного отсчета. Следовательно,

Выделяя код дополнительных разрядов двоичного сумматора с учетом сигнала переноса в младший значащий разряд, получаем

где — код дополнительных разрядов двоичного сумматора с учетом сигналапереноса в младший значащий разряд. Отсюда следует, что зона согласования отсчетов —это значение (г—1), при котором не будет происходить изменений в значащих разрядах выходного кода двоичного сумматора за счет изменения» значения г, т. е. это значение (г—Г), при котором выполняется условие

 Следовательно, учитывая, что
 можно записать

Отсюда видно, что соединение младшего дополнительного разряда грубого отсчета с входом переноса двоичного сумматора не увеличивает зону согласования отсчета, а лишь симметрирует ee.

Так, без этого разряда при соединении входа переноса двоичного сумматора с шиной логического нуля получили бы
Учитывая, что вес младшего дополнительного разряда грубого отсчета, в 2 раза меньше веса младшего согласующего разряда точного отсчета, можно записать: при b=0 2b=0; при b=1 2b=2.

Таким образом, при b=1, т. е. при изменении выходного кода грубого отсчета на выходной код двоичного сумматора увеличится на единицу младшего-дополнительного разряда, Следовательно, зона согласования отсчетов определяется следующим образом:

или, окончательно,
Таким образом, зона согласования отсчетов стала полностью симметричной. Величина зоны согласования отсчетов, равная разности границ этой зоны.определяется как

Следовательно, для такого преобразователя величина зоны согласования отсчетов равна единице младшего значащего разряда грубого отсчета без единицы младшего согласующего разряда.

Так, например, при двух согласующих разрядах

Принцип работы БК основан на измерении отклонения фазового сдвига между выходными напряжениями ВТ в каналах ГО и ТО от При идеальных

ВТ и ДФГ Погрешности ДФГ, обрыв линий связи ЭМФВ

с электронным блоком, неисправности К1—К4, ПЭ и РИ приведут к нарушению этого равенства. Выход величины отклоненияиз заданного

допуска, определяемого предельно допустимой погрешностью преобразованиявызванной погрешностями ДФГ, индицируется сигналом Исправен. Погрешности
 ДФГ вызовут максимальное суммарное отклонение
 Задавая предельно допустимые составляющие погрешности преобразования

можно найти величинупревышение кото-

рой следует индуцировать:
где


Например, при коэффициенте редукции ТО для обнаружения по-

грешности вызванной погрешностями ДФГ, контролируют превыше-
ние отклонения  величины
 _ что технически реа-
лизуется достаточно просто.
Помимо выявленных выше недостатков, присущих циклическим фазовым преобразователям, рассмотренный двухотсчетный вариант ЦПУ весьма сложен. Он реализован на ИМС малой и средней степеней интеграции и поэтому уступает амплитудному циклическому ЦПУ [54], который за счет более рационального построения и использования ИМС с повышенной степенью интеграции имеет в 1,6 раза меньше объем отсчетной части при сопоставимом быстродействии.

Технические характеристики преобразователя: разрядность выходного кода 15 для ВТ-71 и 16 для ВТ-100; статическая погрешность смены кода для

ВТ-71 идля ВТ-100; частота обновления выходной информации 1830 Гц;

напряжения источников питания В; потребляемая мощность

2,5 Вт; диапазон рабочих температур — от —60 до 70 °С; габаритные размеры электронного блокамм [53].
Несмотря на возможности обеспечения комплектной поставки в рассмотренном варианте ЦПУ не приняты меры по компенсации погрешности датчика электронной отсчетной частью. Следует отметить, что этот недостаток присущ большинству известных двухотсчетных ЦПУ [3, 81], что ограничивает их точность погрешностью точного канала первичного преобразователя.
Поэтому особый интерес представляют схемы, предусматривающие повышение точностных показателей и помехозащищенность ЦПУ за счет совершенствования микроэлектронной отсчетной части.
автореферат диссертации по радиотехнике и связи, 05.12.01, диссертация на тему: Марково-смешанные модели в теории обработки многоэлементных сигналов при комплексе помех

Введение 2000 год, диссертация по радиотехнике и связи, Надеев, Адель Фирадович
Одной из центральных стержневых проблем теоретической радиотехники со времени ее возникновения и до настоящего времени является проблема помехоустойчивости радиотехнических устройств и систем. Важным и плодотворным направлением научно-технического прогресса в области теории и проектирования радиотехнических систем (РТС), систем связи и передачи информации, медицинских диагностических систем и других информационных систем является разработка новых методов обработки сигналов.
В широком классе информационных систем осуществляется обработка сигналов, представляющих собой последовательности элементарных дискретных сигналов — так называемых многоэлементных сигналов. Условия функционирования реальных • информационных систем характеризуются совместным возмущающим воздействием дестабилизирующих факторов и комплекса разнородных помех. Это обуславливает стохастический характер сигналов и помех, представляющих собой случайные процессы со сложными нестандартными законами распределений.
В настоящее время стремительный прогресс в области микроэлектроники, программируемых вычислительных структур, информационных технологий закладывает качественно новый базис, обеспечивающий возможность реализации сложных оптимальных способов (алгоритмов) обработки случайных сигналов, построенных методами статистической радиотехники. Корреляционная теория оптимального приема, нашедшая широкое применение при ограниченных возможностях аналоговой и относительно простой реализации алгоритмов обработки, становится недостаточной, чтобы полноценно использовать потенциальные возможности новых микроэлектронных и информационных технологий.
Максимальная эффективность разработки элементов радиотехнических систем достигается в рамках комплексного подхода [89, 169], охватывающего в единый процесс исследований выбор моделей и методов адекватного описания сигналыю-помехового комплекса, методов синтеза алгоритмов обработки сигналов и реализующих их устройств.
Однако, при построении радиотехнических систем указанного класса существует определенное противоречие, заключающееся в том, что для повышения достоверности принимаемых в рамках данных систем решений необходимо учитывать максимальный объем входной информации, при этом оставаясь в рамках ограниченных системных ресурсов.
Одним из известных подходов к преодолению указанного противоречия в статистической радиотехнике является использование марковских моделей и методов. Общая теория марковских процессов была создана работами А.Н.Колмогорова, В.Феллера, В.Деблина, П.Леви, Дж.Дуба и других. Применительно к задачам обработки случайных процессов аппарат теории марковских процессов исторически впервые был реализован для задач оптимального оценивания. Основопологающими работами математической теории оптимального оценивания стали работы А.Н.Колмогорова [36], Н.Винера [198], Р.Н.Калмана и Р.С.Бьюси [194,195].
Основопологающие и фундаментальные результаты в теории нелинейного нестационарного оценивания и управления принадлежат Р.Л.Стратоновичу, разработавшему в 1959 -1966 г.г. теорию условных марковских процессов [126, 127, 128]. Эта теория стала методологической основой дальнейших исследований в области оптимального оценивания и получила широкое развитие в трудах Ю.Г.Сосулина, В.И.Тихонова, М.С.Ярлыкова, М.А.Миронова, Т.Кайлатца и многих других отечественных и зарубежных исследователей [54, 55,120,121,135,138,139,140,196,178,179].
Использование марковских моделей обеспечивает конструктивное представление анализируемых случайных процессов и при определенных ограничениях позволяет синтезировать эффективно реализуемые алгоритмы, в частности, в задачах с дискретным временем — рекуррентные алгоритмы, хорошо реализуемые на основе современных цифровых программно-аппаратных средств и радиотехнических устройств.
Между тем, аналитические решения обобщенных уравнений фильтрации щ
Стратоновича в настоящее время получены только для некоторых частных задач, в рамках определенных ограничений [178], к которым относится гауссовский характер аддитивных помех.
В современных условиях ограничение только классом стандартных нормальных распределений является сдерживающим развитие алгоритмического обеспечения современных информационных систем. Поэтому в настоящее время достаточно активно ведутся работы по поиску новых вероятностных моделей представления реальных случайных сигналов и помех, а также соответствующих методов анализа и синтеза. В частности, предлагаются модели на основе распределений Вейбула, Накагами, логарифмически нормального, гамма-распределения, распределений Пирсона и других [89,141,17,136]. Разработан класс обобщенных распределений Пирсона, включающий достаточно большое количество известных законов распределений [31]. Указанные модели удовлетворительно аппроксимируют отдельные виды сигналов и помех в конкретных частных задачах, однако не обладают достаточной универсальностью для описания произвольных распределений. Применение подобных классов моделей ограничивается также при:
• описании многомерных и многомодальных распределений;
• одновременном учете негауссовского характера полезных сигналов и аддитивных помех, в силу сложности или невозможности аналитического построения результирующих распределений при их взаимодействии.
Кроме того, существенным фактором, затрудняющим реализацию синтезированных на основе подобных моделей алгоритмов, является наличие в них специфических нелинейных функционалов, определяемых видом выбранных вероятностных моделей и существенно изменяющихся при изменении как состава взаимодействующих процессов, так и при изменении вероятностных свойств хотя бы одного из них.
Мощный и эффективный инструментарий статистической радиотехники для работы с негауссовскими случайными процессами предоставляется в рамках теории смешанных, в частности, полигауссовых явлений, Разрабатываемой в рамках научной школы профессора Чабдарова Ш.М. Полигауссовы модели обладают рядом известных замечательных свойств, в частности, они позволяют с заданной точностью представлять произвольные, в том числе многомодальные распределения, являются замкнутыми относительно линейных преобразований, обеспечивают возможность аналитического синтеза алгоритмов основных классов задач проверки гипотез в негауссовской постановке. При этом полигауссовы модели и методы, обладая естественным параллелизмом, приводят к многоканальным параллельным алгоритмам, в каждом из каналов которых выполняется однотипный набор стандартных операций. Важным свойством данного класса алгоритмов является инвариантность структур алгоритмов к виду распределений негауссовских сигналов и аддитивных помех.
Однако, известные смешанные модели не позволяют эффективно описывать протяженные многоэлементные сигналы и, как будет показано далее, при решении задач синтеза алгоритмов обработки многоэлементных сигналов в комплексе хаотических негауссовских помех приводят к алгоритмам, сложность которых по показательному закону зависит от числа элементов сигналов. Это, в свою очередь, не позволяет практически реализовать широкий спектр задач обработки сигналов в реальном масштабе времени.
Основная проблема, рассматриваемая в данной работе, формулируется следующим образом:
Необходимость теоретической разработки методов эффективного построения устройств помехоустойчивой обработки многоэлементных сигналов, обладающих совместной инвариантностью структуры к числу элементов сигналов и распределениям хаотических негауссовских помех.
Актуальность этой проблемы, в частности, обусловлена следующими причинами:
• Существуют практически важные задачи синтеза алгоритмического обеспечения современных информационных систем, эффективное решение которых возможно при объединении достоинств марковского и полигауссового подходов.
• В настоящее время наработан большой теоретический задел в рамках теории и приложений марковских случайных процессов и теории полигауссовых случайных явлений. При этом отсутствует общая теория, с единых позиций объединяющая данные подходы.
• Прогресс в области микроэлектронных и информационных технологий закладывает качественно новый базис, обеспечивающий возможность осуществления сложных оптимальных способов (алгоритмов) обработки сигналов в реальном масштабе времени. При этом наиболее эффективно на базе современных параллельных микроэлектронных устройств реализуются алгоритмы, основанные на типовых наборах стандартных операций, обладающие свойствами внутреннего параллелизма и рекуррентности.
Цель и основные задачи работы
Целью диссертационной работы является разработка теории обработки многоэлементных сигналов при произвольно заданных помехах, включая элементы теории нового класса случайных процессов — марково-смешанных случайных процессов и методологию синтеза помехоустойчивых алгоритмов обработки многоэлементных сигналов в негауссовской постановке, обеспечивающей совместную инвариантность структур алгоритмов к числу элементов сигналов и виду распределений помех.
Для достижения поставленной цели необходимо решить следующие основные задачи:
• Разработать класс вероятностных моделей’ случайных процессов, органически сочетающих свойства смешанных и марковских вероятностных моделей.
• Разработать методологию статистического синтеза и решить на ее основе задачу синтеза обобщенного алгоритма классификации сигналов, сочетающего достоинства полигауссовых и марковских алгоритмов.
• Решить задачи синтеза оптимальных алгоритмов обработки флуктуирующих многоэлементных сигналов в комплексе хаотических негауссовских помех и анализа характеристик полученных алгоритмов.
• Разработать оригинальные устройства обработки многоэлементных сигналов, реализующие предлагаемые алгоритмы.
Методы исследования. Используются аналитические методы статистической радиотехники, теории вероятности и математической статистики, теории статистических решений, теории марковских случайных процессов, теории полигауссовых случайных явлений, а также методы имитационного и статистического моделирования на ЭВМ.
Научная новизна результатов диссертационной работы состоит в том, что в ней впервые:
• предложен, адекватно формализован и описан новый класс марково-смешанных случайных процессов;
• предложен метод синтеза оптимальных алгоритмов классификации сигналов на основе марково-смешанных вероятностных моделей;
• получена каноническая форма алгоритма классификации сигналов, сочетающего свойства внутреннего параллелизма и рекуррентности;
• разработан алгоритм оценивания параметров марково-смешанной вероятностной модели многоэлементных сигналов в условиях априорной неопределенности;
• синтезированы оптимальные алгоритмы обработки флуктуирующих многоэлементных сигналов в комплексе негауссовских помех, структура алгоритмов является инвариантной к числу элементов сигналов и виду распределений помех;
• определен и обоснован вид достаточной статистики для задачи последовательной проверки гипотез в виде вектора апостериорных вероятностей гауссовских компонент и вектора частных гауссовских функционалов отношения правдоподобия, получен алгоритм последовательной проверки двух гипотез в негауссовской постановке;
• получены оптимальные алгоритмы приема сигналов, конкретизированные для случая квазидетерминированных моделей радиоимпульсных сигналов и хаотических радиоимпульсных помех с учетом их интерференционного взаимодействия на фоне флуктуационной помехи.
Практическая ценность работы состоит в том, что в ней:
• Развита методология статистического синтеза, позволяющая аналитически синтезировать алгоритмы обработки многоэлементных сигналов, изначально основанные на однотипном наборе стандартных операций и обладающие структурами, инвариантными к числу элементов сигналов и виду распределений помех, что обуславливает возможность их эффективной реализации на основе современных устройств функциональной микроэлектроники, цифровых программно-аппаратных средств.
• Синтезированы алгоритмы, обеспечивающие повышение помехоустойчивости радиотехнических систем за счет оптимального учета взаимосвязи флуктуаций элементов многоэлементных сигналов и различий в характере флуктуаций реальных сигналов и помех.
• Разработан метод компьютерного моделирования марково-смешанных полигауссовых случайных процессов с требуемыми внутренними взаимосвязями для проведения исследований алгоритмов обработки многоэлементных сигналов методом статистического моделирования. Разработаны соответствующие компьютерные модели и программное обеспечение.
• Предложена марково-смешанная полигауссова вероятностная модель электрокардиосигналов, обеспечивающая адекватное описание как флуктуаций электрокардиосигналов в рамках каждого кардиоцикла, так и взаимосвязь флуктуаций различных кардиоциклов. Получен алгоритм классификации кардиоциклов, адекватный реализации в современных диагностических кардиокомплексах.
• Получены оригинальные технические решения помехо-устойчивых устройств обработки многоэлементных радиосигналов, сформулированы практические рекомендации по построению подобных устройств на современной элементной базе.
Основные положения, выносимые на защиту:
• Класс марково-смешанных вероятностных моделей случайных процессов.
• Метод синтеза оптимальных алгоритмов классификации сигналов на основе марково-смешанных вероятностных моделей.
Каноническая форма обобщенного алгоритма классификации сигналов на основе марково-смешанных вероятностных моделей, сочетающего свойства внутреннего параллелизма и рекуррентности, а также алгоритм оценивания параметров марково-смешанной вероятностной модели в условиях априорной неопределенности.
Оптимальные алгоритмы обработки флуктуирующих многоэлементных сигналов, имеющие структуры инвариантные к числу элементов сигналов и виду распределений негауссовских помех, в том числе конкретизированные для случая квазидетерминированных моделей радиоимпульсных сигналов и хаотических радиоимпульсных помех с учетом их интерференционного взаимодействия на фоне флуктуационной помехи.
Обоснованный вид достаточной статистики для задач последовательной проверки гипотез в виде вектора апостериорных вероятностей гауссовских компонент и вектора частных гауссовских функционалов отношения правдоподобия, а также соответствующий алгоритм последовательной проверки двух гипотез на основе марково-смешанной полигауссовой вероятностной модели.
Метод компьютерного моделирования марково-смешанных полигауссовых случайных процессов и построенные на его основе компьютерные модели и программное обеспечение по статистическому моделированию полученных алгоритмов обработки многоэлементных сигналов. Результаты анализа полученных алгоритмов методом статистического моделирования.
Оригинальные устройства обработки многоэлементных сигналов, реализующие разработанные алгоритмы и практические рекомендации по построению подобных устройств на современной элементной базе.
Внедрение результатов работы. Основные результаты диссертационной работы внедрены в ряде НИР и НИЭР Федерального Научно-Производственного Центра по радиоэлектронным системам и информационным технологиям, а также использованы в ОАО «ТАТИНКОМ» и в учебном процессе по специальностям 201600, 201000, 201200 в Казанском государственном техническом университете им. А.Н.Туполева.
Работа выполнена в соответствии с планами госбюджетных научно-исследовательских работ Минобразования РФ, планами научно-исследовательских хоздоговорных работ Казанского государственного технического университета им. А.Н.Туполева, с Государственной программой развития науки в Республике Татарстан по приоритетным научным направлениям на 1996 -2000 годы, планом фундаментальных научно-исследовательских работ Академии Наук Республики Татарстан.
Апробация работы. Основные положения диссертационной работы прошли апробацию на следующих научно-технических конференциях и семинарах:
44-я Всесоюзная научная сессия НТО РЭС им. А.С.Попова (Москва, 1989 г.); Х1-й Всесоюзный семинар «Статистический синтез и анализ информационных систем» (Ульяновск, 1989 г.); Всесоюзная конференция «Методы представления и обработки случайных сигналов и полей» (Туапсе, 1989 г.); Всесоюзная конференция «Развитие новой техники радиоприемных устройств и обработки сигналов» (Горький, 1989 г.); Всесоюзная конференция «Методы и микроэлектронные средства цифрового преобразования и обработки сигналов» (Рига, 1989 г.); Всесоюзная конференция «Информационные методы повышения эффективности и помехоустойчивости радиосистем и систем связи» (Ташкент, 1990 г.); 1-я Всесоюзная конференция «Компьютерные методы исследования проблем теории и техники передачи дискретных сигналов по радиоканалам» (Евпатория, 1990 г.); Всесоюзный семинар «Проектирование, эксплуатация и испытание систем вторичной радиолокации УВД и систем предупреждения столкновения воздушных судов» (Новгород, 1989 г.); Республиканская школасеминар «Методы представления и обработки случайных сигналов и полей» (Харьков, 1990 г.); Отраслевая конференция Минрадиопрома СССР «Состояние и перспективы развития основных направлений радиотехнологии и спецмашиностроения» (Казань, 1989 г.); 1-я Отраслевая конференция Минрадиопрома СССР «Проблемы создания и производства бортовых радиоэлектронных комплексов» (Москва, 1989г.); III региональный научно-технический семинар «Применение микропроцессоров, микро- и персональных ЭВМ» (Миасс, 1990г.); VI Всероссийская научно-техническая конференция «Однородные вычислительные системы, структуры и среды» (Москва, 1993г.); III Всероссийская научно-техническая конференция «Фазированные антенные решетки и перспективные средства связи» (Казань, 1994); 50-я Научная сессия посвященная Дню радио (Москва,1995г.); 2-я Всероссийская конференция «Распознавание образов и анализ изображений» (Ульяновск, 1995); Международная научно-техническая конференция «Теория и техника передачи, приема и обработки информации» (Харьков, 1995г.); 51-я Научная сессия, посвященная Дню радио (Москва, 1996г.); Всероссийская конференция «Направления развития систем и средств радиосвязи» (Воронеж, 1996г.); Международная конференция «Экраноплан-96» (Казань, 1996г.); 52-я научная сессия, посвященная Дню радио (Москва, 1997г.); 53-я научная сессия, посвященная Дню радио (Москва, 1998г.); 54-я научная сессия, посвященная Дню радио (Москва, 1999г.); XIX Всероссийская научная конференция «Распространение радиоволн» (Казань, 1999г.); V Международная научно-техническая конференция «Радиолокация, навигация, связь» (Воронеж, 1999г.).
Структура работы. Диссертационная работа состоит из введения, шести глав, заключения, списка литературы.
Заключение диссертация на тему «Марково-смешанные модели в теории обработки многоэлементных сигналов при комплексе помех»
В данной работе проведены исследования, направленные на разработку теории обработки многоэлементных сигналов при произвольно заданных помехах, включая элементы теории нового класса случайных процессов — марково-смешанных случайных процессов и методологию синтеза помехоустойчивых алгоритмов обработки многоэлементных сигналов в негауссовской постановке, обеспечивающей совместную инвариантность структур алгоритмов к числу элементов сигналов и виду распределений помех.
При этом получены следующие основные результаты:
• Предложен, адекватно формализован и описан новый класс марково-смешанных случайных процессов. Марково-смешанные вероятностные модели случайных процессов на основе двухуровневого представления смешанных процессов органически сочетают свойства смешанных и марковских моделей. В определении марково-смешанных моделей случайных процессов компонентный уровень описывается также, как и в известных смешанных моделях и содержит систему стандартных (в частности, гауссовских) процессов. Смешивающий уровень конкретизируется заданием марковского процесса, определяющего события заключающиеся в последовательной реализации компонент смешанного процесса.
• Предложен новый метод синтеза оптимальных алгоритмов классификации сигналов на основе марково-смешанных вероятностных моделей.
• Получена каноническая форма обобщенного МС-ПГ алгоритма классификации сигналов, сочетающего достоинства полигауссовых и марковских алгоритмов, обладающего свойствами внутреннего параллелизма и рекуррентости. Алгоритм содержит следующие базовые блоки: блок параллельной обработки, блоки рекуррентной обработки, решающий блок.
• Развитая в диссертации методология статистического синтеза, позволяет аналитически синтезировать алгоритмы обработки многоэлементных сигналов, изначально основанные на однотипном наборе стандартных операций и обладающие структурами, инвариантными к числу элементов сигналов и виду распределений помех, что обуславливает возможность их эффективной реализации на основе современных устройств функциональной микроэлектроники, цифровых программно-аппаратных средств. Получено аналитическое решение задачи оптимального обнаружения-различения флуктуирующих многоэлементных сигналов на фоне комплекса негауссовских помех. Структура синтезированного алгоритма обнаружения-различения сочетает свойства внутреннего параллелизма и рекуррентности, является инвариантной к числу элементов сигналов и виду распределений помех, при этом на каждом шаге обработки в парциальных каналах алгоритма вычисляются относительно малоразмерные (соответствующие одному элементу сигнала) частные гауссовские функционалы отношения правдоподобия.
• Разработан алгоритм оценивания параметров марково-смешанной вероятностной модели многоэлементных сигналов в условиях априорной неопределенности. В условиях априорной неопределенности алгоритм обработки многоэлементных сигналов дополняется стволом адаптации, в котором по частным гауссовским функционалам отношения правдоподобия формируются оценки элементов переходной матрицы и вектора начальных вероятностей.
Разработан метод компьютерного моделирования марково-смешанных полигауссовых случайных процессов с требуемыми внутренними взаимосвязями для проведения исследований алгоритмов обработки многоэлементных сигналов методом статистического моделирования. Разработаны соответствующие компьютерные модели и программное обеспечение.
Проведено статистическое моделирование, свидетельствующее о работоспособности и эффективности полученных алгоритмов. Выигрыш в вероятности полной ошибки, обеспечиваемый МС-ПГ алгоритмом обнаружения-различения многоэлементных сигналов по отношению к ПГ-Н и ПГ-Д алгоритмам в конкретных ситуациях составляет порядка 20%, по отношению к МГ алгоритму вероятность полной ошибки уменьшается в 4 раза.
МС-ПГ модели являются эффективным инструментом ограничения размерности задач последовательного принятия решений при нестандартных распределениях вектора наблюдения. Определен и обоснован вид достаточной статистики для задачи последовательной проверки гипотез в виде вектора апостериорных вероятностей гауссовских компонент и вектора частных гауссовских функционалов отношения правдоподобия.
Синтезирована обобщенная структура алгоритма последовательной проверки двух гипотез в негауссовской постановке. Показано, что структура алгоритма сочетает свойства внутреннего параллелизма и рекуррентности и является адекватной реализации на основе современной элементной базы.
На основе квазидетерминированных моделей сигналов и помех решена задача синтеза алгоритма обнаружения-различения радиоимпульсных многоэлементных сигналов с МС-ПР распределениями амплитуд на фоне комплекса шумовых и хаотических импульсных помех. Структура алгоритма сочетает свойства внутреннего параллелизма и рекуррентности и независимо от вида распределений сигналов и помех содержит конечный набор типовых линейных и нелинейных операций, характерных для вычисления райсовских функционалов отношения правдоподобия. В полученном алгоритме все множество комбинационных дискретных корреляционных интегралов соответствующее всевозможным комбинациям номеров компонент распределений сигналов и помех, формируется на основе относительно небольшого числа базовых сигнальных» zJ (йк), (йк) и «помеховых» — 2*(йк), (йк) корреляционных интегралов. Таким образом существенно сокращается число операций, выполняемых на радиочастоте.
• Показано, что в случае если отличия матриц переходных вероятностей анализируемых многоэлементных сигналов обусловлены только отличиями типов элементарных сигналов, то на основе МС-ПГ (МС-ПР) моделей возможно построение алгоритмов обработки многоэлементных сигналов с поэлементным принятием решений, число блоков рекуррентной обработки которых меньше числа типов анализируемых многоэлементных сигналов. Получены алгоритмы обработки многоэлементных сигналов с поэлементным принятием решений. В данных алгоритмах число блоков рекуррентной обработки определяется числом элементарных сигналов I и не зависит от числа анализируемых многоэлементных сигналов I.
• Проведен сравнительный анализ алгоритмов обработки многоэлементных сигналов с поэлементным принятием решений методом статистического моделирования. Результаты моделирования свидетельствуют о том, что полученные алгоритмы позволяют учесть взаимосвязь элементов сигнала, носящую промежуточный характер по отношению к случаям независимых и дружных флуктуаций, и обеспечить минимальную вероятность ошибки. Выигрыш в вероятности ошибки на элемент сигнала, обеспечиваемый МС-ПГ алгоритмом приема многоэлементных сигналов с поэлементным принятием решений по отношению к ПГ-Н и ПГ-Д алгоритмам в конкретных ситуациях составляет порядка 40%, по отношению МГ алгоритму вероятность ошибки уменьшается в 5 раз.
• Разработаны многоотсчетные последетекторные алгоритмы обработки многоэлементных радиоимпульсных сигналов в целом. На основе усовершествованного метода построения многомерных распределений откликов блока детекторов разработаны алгоритмы совместной амплитудно-фазовой и амплитудной обработки сигналов на фоне комплекса помех. Построены соответствующие многомерные зоны принятия решений и определены вероятностные характеристики. Показано, что при воздействии комплекса шумовых и хаотических радиоимпульсных помех совместная амплитудно-фазовая обработка обеспечивет максимальную помехоустойчивость по отношению к амплитудной и фазовой.
• Разработаны многоотсчетные последетекторные алгоритмы условного поэлементного приема дружно флуктуирущих многоэлементных радиоимпульсных сигналов на фоне шумовых и хаотических радиоимпульсных помех. Проведено компьютерное моделирование полученных алгоритмов. Результаты сравнительного анализа свидетельствуют о том, что предлагаемые алгоритмы позволяют снизить вероятность полной ошибки в конкретных ситуациях на 2030%.
• Получены оригинальные технические решения помехоустойчивых устройств приема многоэлементных радиосигналов, сформулированы практические рекомендации по построению подобных устройств на современной элементной базе.
• Предложена марково-смешанная полигауссова вероятностная модель электрокардиосигалов, обеспечивающая адекватное описание как флуктуаций электрокардиосигналов в рамках каждого кардиоцикла, так и взаимосвязь флуктуаций различных кардиоциклов. Получен алгоритм классификации кардиоциклов, адекватный реализации в современных диагностических кардиокомплексах.
Представленные результаты диссертационной работы свидетельствуют о том, что в работе на основе теоретического обобщения решена крупная научная проблема заключающаяся в теоретической разработке методов эффективного построения устройств помехоустойчивой обработки многоэлементных сигналов, обладающих совместной инвариантностью структуры к числу элементов сигналов и распределениям хаотических негауссовских помех, имеющая важное народнохозяйственное значение.
Библиография Надеев, Адель Фирадович, диссертация по теме Теоретические основы радиотехники
1. Авдеев В.В., Паршин Ю.Н., Минаева И.А. Эффективность цифрового компенсатора мощной негауссовской помехи// Радиотехника. 1984. №8. С.33-35.
2. Айвазян С.А., Бежанова З.И., Староверов О.В. Классификация многомерных наблюдений. М.: Статистика. 1974.238 с.
3. Баранов В.В. Рекуррентные методы оптимальных решений в стохастических системах (Марковские процессы принятия решений). Харьков. Изд-во Харьковского университета. 1981.
4. Баранов В.В., Матросов В.М. Структура систем динамического принятия решений 1/П //Теория и системы управления, 1997. №1/2.
5. Балабанов В.В., Безрук В.М.,Чеботов A.B. Распознавание заданных классов случайных сигналов в рамках полигауссовых моделей // Статистический синтез и анализ информационных систем: Тез.докл. XI Всесоюзн. НТС. Челябинск. Т.2. С.47-48.
6. Беллами Дж. Цифровая телефония. М.: Радио и связь. 1986.
7. Белоус A.B. Об устранении неоднозначности отсчетов при полигауссовой аппроксимации решения уравнения Стратоновича// Радиотехника и электроника, 1988. №9. С. 19-23.
8. Биотехнические системы: Теория и проектирование/ Под ред. В.М. Ахутина. Л.: Изд-во ЛГУ. 1981. 220 с.
9. Болылов А.И., Пальчиков В.М. Семенович Д.И. Применеие ВИМ-ИВК-АМ сигналов в радиосистемах обмена информацией между ЛА// Вопросы радиоэлектроники, 1972. Сер. ОТ. №14. С.35-41.
10. Ю.Брюно С. А., Субботин А.П. Микропроцессорный генератор негауссовских случайных сигналов// В межвуз. сб. научн. трудов. «Микропроцессорные средства в РЭА и технологии ее производства». М.: 1986.
11. Перечень работ, в которых опубликованы в соавторстве основные результаты настоящей диссертации, начинается с фамилии соискателя, что облегчит читателю библиографический поиск.
12. Былянски П., Ингред Д. Цифровые системы передачи. Пер. с англ. /Под ред. A.A. Визеля. М.:Связь. 1980.360 с.
13. Вальковский В.А., Котов В.Е., Марчук Г.И. Миренков H.H. Элементы параллельного программирования. М.: Радио и связь, 1983.239 с.
14. Вальд А. Последовательный анализ. Пер англ./ под ред. Б.А.Севастьянова. М.:Физматгиз, 1960. 328 с.
15. М.Витерби Э.Д. Принципы когерентной связи. Пер с англ. /Под ред. Б.Р.Левина. М.: Сов радио, 1970. 391 с.
16. Витерби Э.Д., Омура Дж.К. Принципы цифровой связи и кодирования. М.: Радио и связь. 1982.536 с.
17. Воеводин В.В. Математические модели и методы в параллельных процессах. М.: Наука, 1986. 296 с.
18. Волков В.Ю. Рекуррентная фильтрация случайных изменений интенсивности негауссовских наблюдений. // Радиоэлектроника, 1997. №6. С.75-77. (Изв.высш.учебн.заведений).
19. Волчков В.П. Параметрическое спектральное оценивание случайных сигналов с использованием рекуррентных m-моделей// Радиотехника и электроника, 1998. Т.43. №4 С.421-437.
20. Гантмахер Ф.Р. Теория матриц. М.:Наука, 1967.
21. Гихман И.И., Скороход A.B. Теория случайных процессов. Т1,2,3. М.:Наука,1971.
22. Глобус И.А. Двоичное кодирование в асинхронных системах. М.: Связь,1972.
23. Горев П.В. Родионов Я.Г. Сравнение некоторых алгоритмов различения сигналов при наличии импульсных помех// Радиотехника, 1988. №9. С.37-39.
24. Горелик А.Л. Скрипкин В.А. Методы распознавания. Учеб. пособие для вузов. М.: Высш. Шк., 1989. 232 с.
25. Данилов В.А. Аппроксимация негауссовской плотности вероятности показательным распределением//Радиотехника, 1998. №2. С. 12.
26. Дороднов A.A., Чабдаров Ш.М. О полноте систем гауссовых функций и полигауссовых приближениях в радиотехнике// Радиотехника, 1975. Т.ЗО. №7. С.1-7.
27. Дынкин Е.Б. Марковские процессы. М.:Физматгиз, 1963. 859 с.
28. Заде JI. Понятие лингвистической переменной и его применение к принятию приближенных решений. М.: Мир, 1976.
29. Иванов Г.Г. Электрокардиография высокого разрешения: некоторые итоги 4-летних исследований// Кардиология, 1994. №5. С.22-25.
30. Казаков И.Е., Артемьев В.М. Оптимизация динамических систем случайной структуры. М.Наука. 1980.
31. Кардиомониторы. Аппаратура непрерывного контроля ЭКГ: Учеб. пособие для вузов/ Под ред. Барановского A.JI. и Немирко А.П. М.: Радио и связь, 1993.248 с.
32. Карпов И.Г. Обобщенные распределения Пирсона// В сб. трудов V Международной НТК «Радиолокация, навигация, связь».Воронеж. 1999. Т.1. С.250-258.
33. Кловский Д.Д., Карташевский В.Г., Белоус С.А. Рекуррентная модификация алгоритма приема в целом с поэлементным принятием решения// Радиотехника, 1991. №1. С.58.-59.
34. Кловский Д.Д., Николаев Б.И. Инженерная реализация радиотехнических схем (в системах передачи дискретных сообщений в условиях межсимвольной интерференции). М.: Связь, 1975. 200 с.
35. Кобзев A.B., Емельянов СЛ. Адаптивные нелинейные методы обработки радиосигналов на фоне негауссовских помех// Радиоэлектроника, 1998. Т.32. №4. С.80-82. (Изв. высш. учеб. заведений).
36. Колмогоров А.Н. Интерполирование и экстраполироцание стационарных случайнных последовательностей// Изв. АН ССР. Сер. матем. 1941. Т.5. №1. С.З-14.
37. Колтунов И.А., Монастырев А.П.,Кондратьева JI.M. Статистическая классификация наблюдений с полимодальными распределениями// Статистичские проблемы управления. Вильнюс, 1987. Вып.78. С.83-121.
38. Колтунов И.А., Чаркина Л.Я., Монастырев А.П.,Кондратьева Л.М. и др. Обработка изображений. Избранные методы и алгоритмы. В 2-х частях// Харьков, 1988. № 26. 31с. №27. 37с. Препринт ФТиИТ АН УССР.
39. Кульбак С. Теория информации и статистика. М.: Наука, 1967. 408 с.
40. Куклев Л.П. Помехоустойчивость некоторых методов обработки сигналов при временном способе передачи информации// Вопросы радиоэлектроники, 1980. Сер.ОТ. №11. С.44-51.
41. Кулаичев А.П. Компьютерная электрофизиология в клинической и исследовательской практике. CONAN 3.0 для WINDOWS/ М.: Информатика и компьютеры, 1998. 284 с.
42. Куламбаев Б.Б. Электрокардиография высокого разрешения: некотрые методы, подходы при анализе поздних потенцалов желудочков сердца// Кардиология. 1994. №5. С. 15-21.
43. Лавриненко В.М. Использование РСБН с каналами передачи информации в качестве вторичного радиолокатора// Вопросы радиоэлектроники, Сер. ОТ. Вып. 14. С.63-71.
44. Лавриненко В.М., Пальчиков В.М., Антропов Г.А. Оценка вероятности ошибки приема дополнительной информации по каналам РСБН// Вопросы радиоэлектроники, 1982. Сер. ОТ Вып. 14. С.63-71.
45. Лауцкявичус А. Диагностическое значение поздних потенциалов желудочков сердца// Кардиология, 1986. №4. С.9-13.
46. Левин Б.Р. Теоретеческие основы статистической радиотехники. Кн. 1,2. М.: Сов. радио, 1968.
47. Левин Б.Р., Шварц В. Вероятностные модели и методы в системах связи и управления. М.: Радио и связь, 1985. 312 с.
48. Левин Б.Р., Шинаков Ю.С. Байесовская система одновременного раличения нескольких сигналов и оценивания их параметров// Радиотехника, 1971. Т.26. №4. С.16=21.
49. Лоэв М. Теория вероятностей. М.:Иностр. лит. 1962. 719 с.
50. Марков A.A. Избранные труды. Теория числа-теория вероятностей. Изд-во Академии наук СССР. 1951. 720 с.
51. Майн X. Осаки. Марковские процессы принятия решений. М.:1977.
52. Метлицкий В.А., Шляхин В.М. Оптимальное различение негауссовских сигналов на фоне негауссовских помех// Радиоэлектроника, 1986. Т.29. №4. С.91-94.
53. Миддлтон Д. Введение в статистическую теорию связи. Т.1.М.: Сов. радио, 1961. 782 с.
54. Миронов М.А. Полимодальность апостериорного распределения в задачах оптимальной нелинейной фильтрации// Радиотехника и электроника, 1982. Т.27. №7. С.1342-1351.
55. Миронов М.А., Ярлыков М.С. Квазиоптимальные алгоритмы приема и обработки радиосигналов с учетом аномальных режимов слежения. // Радиотехника и электроника, 1986. №8. С.1520-1533.
56. Надеев А.Ф., Чабдаров Ш.М., Бухмин B.C., Феоктистов А.Ю. Повышение помехоустойчивости устройств декодирования сигналов с интервально- временным кодированием для асинхронно-адресных систем связи. Казань. Деп в ВИНИТИ 18.08.87 №6031-В87. 11с.
57. Надеев А.Ф. Чабдаров Ш.М., Феоктистов А.Ю., Файзуллин P.P. Выбор оптимальных сигналов. Казань. Деп в ВИНИТИ 15.05.89 №3184-В89. 17 с.
58. Надеев А.Ф., Чабдаров Ш.М., Файзуллин P.P., Волков А.Н., Хасанов Р.И. Оптимальное полное разрешение произвольно флуктуирующих сигналов и помех. Казань. Деп. В ВИНИТИ 05.04.89. №2236-В89. 20 с.
59. Надеев А.Ф., Чабдаров Ш.М., Феоктистов A.IO., Файзуллин P.P. Оптимальный прием многопозиционных сигналов при комплексе шумовых и импульсных помех с произвольными флуктуациями// Радиотехника, 1990. №12. С.32-35.
60. Надеев А.Ф., Чабдаров Ш.М., Феоктистов А.Ю.,Файзуллин P.P. Многоотсчетная совместная обработка многопозиционных сигналов при комплексе негауссовских помех// Радиоэлектроника, 1991. №1. С.71-75. (Изв. высш. учебн. заведений).
61. Надеев А.Ф., Чабдаров Ш.М., Файзуллин P.P., Хасанов Р.И. Синтез и анализ мультипроцессорной системы полного разрешения произвольно флуктуирующих сигналов и полей: Тез.докл. Всес. Науч.-техн. конф. Харьков-Туапсе, 1989. С.36.
62. Надеев А.Ф., Чабдаров Ш.М., ФайзуллинР.Р. Полигауссов обнаружитель многопозиционных сигналов в комплексе помех// Развитие и внедрение новой техники радиоприемных устройств и обработки сигналов: Тез.докл. Всесоюзной НТК. М.: Радио и связь, 1989. С.43.
63. Надеев А.Ф.,Чабдаров Ш.М., Феоктистов А.Ю., Каминский М.Б. Селектирующее устройство декодирования. Авторское сидетельство №1305867. Опубл. 23.04.87.Бюл.№15.
64. Надеев А.Ф.,Чабдаров Ш.М.,Феоктистов А.Ю., Бухмин B.C. Устройство для приема и декодирования последовательности импульсно-временных кодов. Авторское свидельство №1336079. Опубл. 07.09.87. Бюл. №3.
65. Надеев А.Ф.,Чабдаров Ш.М.,Феоктистов А.Ю. Бухмин B.C., Фаткуллин Д.Г. Устройство для приема последовательности импульсно-временных кодов. Авторское свидельство №1483477. Опубл.30.05.89. Бюл. №20.
66. Надеев А.Ф., Чабдаров Ш.М., Феоктистов А.Ю. Устройство для приема последовательности импульсно-временных кодов. Авторское свидельство №1483478. Опубл. 30.05.89. Бюл. №20.
67. Надеев А.Ф., Чабдаров Ш.М., Феоктистов А.Ю., Лепехов В.А. Устройство обработки последовательности радиосигналов на поверхностных акустических волнах. Авторское свидельство №1669371 от 08.04.91.
68. Надеев А.Ф., Чабдаров Ш.М., Феоктистов А.Ю., Лепехов В.А. Устройство обработки последовательности радиосигналов на поверхностных акустических волнах. Авторское свидельство №1672910 от 22.04.91.
69. Надеев А.Ф., Чабдаров Ш.М., Феоктистов А.Ю., Лепехов В.А., Файзуллин P.P. Устройство для декодирования импульсно-временных кодов. Авторское свидетельство №1580565. Опубл. 23.07.90. Бюл.№27.
70. Надеев А.Ф., Чабдаров Ш.М., Файзуллин P.P., Волков А.Н. Устройство различения сигналов на фоне произвольной помехи. Авторское свидетельство №1596469. Опубл. 30.09.90. Бюл. №36.
71. Надеев А.Ф., Чабдаров Ш.М., Феоктистов А.Ю., Лепехов В.А., Файзуллин P.P., Волков А.Н. Устройство различения сигналов на фоне произвольной помехи. Авторское свидетельство №1826840. Опубл. 13.10.92. Бюл. №18.
72. Надеев А.Ф., Чабдаров Ш.М., Файзуллин P.P., Козлов C.B. Устройство для декодирования импульсно-временных сигналов. Патент РФ №2028732. от 09.02.95.
73. Надеев А.Ф., Чабдаров Ш.М., Файзуллин P.P., Рахимов Р.Х., Козлов C.B. Алгоритмы и спецпроцессоры обработки сигналов в радиолиниях САЗО// Радиоэлектронные устройства и системы. Межвузовский сб. научн. Трудов. КГТУ им. А.Н.Туполева. Казань. 1996. С.4-16.
74. Надеев А.Ф.,Щербакова Т.Ф., Щибалев В. Устройство обнаружения импульсных сигналов: Методические указания к лабораторным работам/ Изд-во Казан, гос. техн. ун-та. 1995. 20 с.
75. Надеев А.Ф., Файзуллин P.P., Рахимов Р.Х., Марчук В .Я. Применение современных программируемых структур с повышенной дефекте- и отказоустойчивостью в системах связи и обработки информации:Учебное пособие/ Изд-во Казан, гос. техн. ун-та. 1996. 76 с.
76. Надеев А.Ф., Чабдаров Ш.М., Файзуллин Р.Р., Рахимов Р.Х., Феоктистов
77. A.Ю. Статистические модели и методы обработки сигналов в системах радиосвязи: Учебное пособие./Казань: Изд-во Казан, гос. техн. ун-та. 1997. 90 с.
78. Надеев А.Ф., Чабдаров Ш.М., Шафигуллин М.И., Помехоустойчивый алгоритм обработки пачек многопозиционных сигналов// 52-я Научная сессия, посященная Дню радио: Тез докл. Москва, 1997. 411. С.64-65.
79. Надеев А.Ф., Чабдаров Ш.М., Файзуллин P.P., СенюшинА.О., Фалин
80. B.Г. Марково смешанные полигауссовы модели в задачах оптимизацииалгоритмического обеспечения информационных систем// 54-я Научная сессия,щпосвященная Дню радио: Тез.докл. Москва, 1999. С.229-230.
81. Надеев А.Ф., Чабдаров Ш.М., Файзуллин P.P., СенюшинА.О., Фалин В.Г. Марково смешанные полигауссовы модели случайных процессов// Труды V Международной НТК «Радиолокация,навигация, связь». Воронеж, 1999. Т.1. С.61. И.
82. НадеевА.Ф.,Валеев А.К.,Урецкий Я.С.,Файзуллин Р.Р.Оптимизация регионального частотно-территориального планирования// XIX Всеросиссийская научная конференция «Распространение радиоволн»:Тез.докл. Казань, 1999.С.14.
83. ЮО.Надеев А.Ф., Чабдаров Ш.М., Карманов И.И и др. Новые классы моделей и методов статистической радиофизики послекорреляционного этапа/ Отчет по НИР по гранту №05-39/98-г(06) Академии наук Республики Татарстан. Казань. 1998.
84. Ю2.Надеев А.Ф. Марково-смешанные полигауссовы вероятностные модели случайных процессов// Телекоммуникации. 2000.№1. В печати.
85. Надеев А.Ф. Синтез обобщенного алгоритма проверки гипотез на основе марково-смешанных полигауссовых вероятностных моделей// Телекоммуникации. 2000.№1. В печати.
86. Ю4.Надеев А.Ф. Обнаружение-различение многоэлементных сигналов при комплексе негауссовских помех// Телекоммуникации. 2000. №2. В печати.
87. Надеев А.Ф. Марково-смешанные вероятностные модели в задаче последовательной проверки гипотез// Телекоммуникации. 2000. №2. В печати.
88. Юб.Надеев А.Ф. Алгоритмы приема многоэлементных сигналов с поэлементным принятием решений на основе марково-смешанных полигауссовых вероятностных моделей// Телекоммуникации. 2000. №2. В печати.
89. Нечеткие множества в моделях управления и искусственного интеллекта/ Под ред. Д.А. Поспелова. М.: Наука,1986. 312 с.
90. Николаев Б.И. Последовательная передача дискретных сообщений по непрерывным каналам с памятью. М.: Радио и связь, 1988. 264 с.
91. Ю9.Ньютон И. Математические работы. M.:-JI. 1937.
92. ПО.Обработка нечеткой информации в системах принятия решений/ А.Н.Борисов, А.В.Алексеев, Г.В.Меркурьева и др. М.: Радио и связь, 1989. 304 с.
93. Ш.Поллак Ю.Г. Филимонов В .А. Статистическое машинное моделирование средств связи. М.: Радио и связь, 1988. 175 с.
94. Прикладная статистика: Классификация и снижение размерности: Справ.изд./ Под ред. С.А.Айвазяна. М.: Финансы и статистика, 1989. 607 с.
95. В.Прохоров Ю.В., Розанов Ю.А. Теория вероятностей. М.: Наука, 1973.494 с.
96. Распознавание образов и медицинская диагностика/ Под ред. Ю.И.Неймарка. М.: 1972. 328 с.
97. Расчет помехоустойчивости систем передачи дискретных сообщений: Справочник/ Коржик В.И., Финк Л.М., Щелкунов К.Н.:Под ред. Л.М.Финка. М.: Радио и связь, 1981. 232 с.
98. Пб.Репин В.Г., Тартаковский Г.П. Статистический синтез при априорной неопределенности и адаптация информационных систем. М.: Сов. радио, 1977. 432 с.
99. Сапаров В.И. О задаче построения имитаторов реальных сигналов и помех// В сборнике «Прием и обработка информации в сложных информационных системах», Казань: Изд-во КГУ.1978. Вып.7.
100. Сапаров В.И., Брюно С.А., Субботин А.П. Генератор случайных сигналов. Авторское свидетельство №1117823. 1986.
101. Сафиуллин Н.З. Анализ стохастических систем и его приложения. Казань: Изд-во Казан, гос. техн. ун-та, 1998. 168 с.
102. Сосулин Ю.Г. Теория обнаружения и оценивания стохастических сигналов. М.: Сов. Радио, 1978. 320 с.
103. Сосулин Ю.Г., Юдин В .H. Совместная фильтрация непрерывных и дискретных марковских последовательностей с ограничением сложности алгоритмов// Радиотехника и электроника, 1988. №9. С. 1909-1918.
104. Сосулин Ю.Г., Фишман М.М. Теория последовательных решений и ее применения. М.: Радио и связь, 1985.
105. Сосулин Ю.Г., Гаврилов Ю.К. К-этапное обнаружение сигналов// Радиотехника и электроника, 1998. Т.43.№7. С.835-850.
106. Сосулин Ю.Г., Паршин Ю.Н. Оценочно-корреляционная-компенсационная обработка многомерных сигналов// Радиотехника и электроника 1981. Т.26. №8. С. 1635-1643
107. Справочник по математике (для научных работников и инженеров)/ Г.Корн, Т.Корн. М.: Наука, 1978. 831 с.
108. Стратонович P.JI. К теории оптимальной нелинейной фильтрации случайных функций// Теория вероятностей и ее применения. 1959. №2. С.239-242.
109. Стратонович P.J1. Избранные вопросы теории флуктуации в радиотехнике М.: Сов. радио, 1961. 558 с.
110. Стратонович Р.Л. Условные марковские процессы и их применение к теории оптимального управления. М.: Изд-во МГУ, 1966.
111. Стратонович Р.Л. Принципы адаптивного приема. М.: Сов радио, 1973.501 с.
112. Тартаковский А.Г. Последовательные методы в теории информационных систем. М.: Радио и связь, 1990.
113. Тартаковский Г.П. Последовательная проверка многоальтернативных гипотез при допущении неоднозначных решений// Радиотехника и электроника, 1996. Т.41.№3. С.315-321.
114. Теория обнаружения сигналов/ П.С. Акимов, П.А.Бакут, В.А.Богданович, и др.: Под ред. П.А.Бакута.М.: Радио и связь, 1984. 440 с.
115. Технология и автоматизация производства радиоэлектронной аппаратуры/ И.П.Бушминский, О.Ш.Даутов и др.; Под ред. А.П.Достанко, Ш.М.Чабдарова. М.: Радио и связь, 1989. 620 с.
116. Титомир Л.И., Рутткай-Недецкий И. Анализ ортогональной электрокардиограммы. М.: Наука. 1990. 198 с.13 5.Тихонов В.И., Кульман Н.К. Нелинейная фильтрация и квазикогерентный прием сигналов. М.: Сов радио, 1975.
117. Тихонов В.И. Статистическая радиотехника. М.: Радио и связь, 1982.624 е.
118. Тихонов В.И. Оптимальный прием сигналов. М.: Радио и связь, 1983.320 с.
119. Тихонов В.И., Миронов М.А. Марковские процессы. М.: Сов. Радио, 1977.488с.
120. Тихонов В.И., Харисов В.И. Теория, методы анализа и синтеза радиоэлектронных систем. М.: Изд-во ВВИА им. Н.Е.Жуковского, 1989. 609 с.
121. Тихонов В.И., Харисов В.И. Статистический анализ и синтез радиотехнических устройств и систем: Учебн. Пособие для вузов. М.: Радио и связь, 1991.608 с.
122. Трифонов А.П., Шинаков Ю.С. Совместное различение сигналов и оценка их параметров на фоне помех. М.: Радио и связь, 1986. 264 с. (Стат. теория связи. Вып.26).
123. Тузлуков В.П. Компенсация помехи при обнаружении сигнала со случайной амплитудой и начальной фазой// Радиотехника, 1989. №9. С.59-61.
124. Туркин А.И. Рекуррентый прием сложных сигналов (на основе метода погружения и решения непрерывных экстремальных задач). И.: Радио и связь, 1988. 248 с.
125. Уланов А.Е. О нелинейных методах обработки слабых радиосигналов на фоне стационарных негауссовских помех// Радиотехника и электроника, 1985. Т.ЗО. №12. С.2346-2352.
126. Универсальный автоматизированный анализатор многомерных гистограмм случайных процессов, и полей. Информационный листок Татарского ЦНТИ №257-89.
127. Федосов Е.А., Инсаров В.В., Селивохин О.С. Системы управления конечным положением в условиях противодействия среды. М.Наука, 1989. 272 с.
128. Форни Г.Д. Алгоритм Витерби// ТИИЭР, 1973. Т.61. №3. С. 12-25.
129. Фомин А.Ф., Хорошавин А.Н., Шелухин О.И. Аналоговые и цифровые измерители и демодуляторы. М.: Радио и связь, 1987. 248 с.
130. Фу К. Последовательные методы в распознавании образов и обучении машин. М.: Наука, 1971. 256 с.
131. Харисов В.Н., Дунич Я.Г. Оптимальная фильтрация марковской цепи с двумя состояниями// Радиоэлектроника, 1989. Т.32. №5. С.89-92. (Изв. высш. учебн. заведений).
132. Цыпкин Я.З. Адаптация и обучение в автоматических системах. М.: Наука 1968.400с.
133. Чабдаров Ш.М., Трофимов А.Т., Полигауссовы представления произвольных помех и прием дискретных сигналов// Радиотехника и электроника, 1975. Т.20. №4. С.734-735.
134. Чабдаров Ш.М. Оптимальность линейной обработки для обнаружения сигнала при некоторых помехах// Радиоэлектроника, 1975. Т.18. №4. С.123-125 (Изв.высш.учебн.заведений).
135. Чабдаров Ш.М. Полигауссовы приемники произвольно флуктуирующих сигналов и помех// Радиоэлектроника, 1977. Т.20.№9. С.32-38 (Изв.высш.учебн.заведений).
136. Чабдаров Ш.М. Многопороговый приём при произвольных флуктуациях импульсных помех и сигналов // Повышение помехоустойчивости и эффективности радиоэлектронных систем и устройств. Вып.2. Горький: Изд-во Горьк. ун-та, 1977. С.3-8.
137. Чабдаров Ш.М. Оптимальный прием дискретных сигналов при комплексе шумовых и импульсных помех// Радиотехника и электроника, 1977. Т.22. №6. С.1162-1166.
138. Чабдаров Ш.М. Оптимальный прием при произвольных флуктуациях импульсных помех и сигналов// Радиотехника и электроника. 1979. Т.24. №5. С.1082-1086.
139. Чабдаров Ш.М. Многомерное распределение огибающей при произвольных распределениях радиосигналов и помех// Радиотехника. 1981. Т.36. №7. С.24-32.
140. Чабдаров Ш.М., Феоктистов А.Ю. Помехоустойчивость многопорогового приема при комплексе шумовых и импульсных помех// Сб. научн. тр./ Рязанский радиотехнический ин-т, 1981. С.3-9.
141. Чабдаров Ш.М., Сафиуллин Н.3„ Феоктистов А.Ю. Основы статистической теории радиосвязи: Полигауссовы модели и методы: Учебное пособие. Казань: КАИ. 1983. 87 с.
142. Чабдаров Ш.М., Сафиуллин Н.З., Феоктистов А.Ю. Смеси вероятностных распределений в задачах теории информации. Деп. В ВИНИТИ 19.06.86 №4531-В86. 11с.
143. Чабдаров Ш.М., Сафиуллин Н.З., Галеева Р.З. Функциональное преобразование негауссовских сигналов в динамических системах// Методы и устройства обработки сигналов в радиотехнических системах. Межвузовский сборник. Горький, 1988. С.6-11.
144. Чабдаров Ш.М., Насыров И.З., Файзуллин P.P. Новый подход к решению задачи синтеза мультимикропроцессорных устройств обработки сигналов в радиотехнических системах/ Казань, 1988. Деп. В ВИНИТИ 02.06.88 №4366-В88. 43 с.
145. Чабдаров Ш.М., Брейдбурд А.И., Лепехов В.А., Рахимов Р.Х., Феоктистов А.Ю. Автоматический анализатор многомерных гистограмм случайных радиофизических процессов// Приборы и техника эксперимента, 1988. №2. С.220.
146. Чабдаров Ш.М., Насыров И.З., Файзуллин P.P., Хасанов Р.И. Полигауссов алгоритм оценки состояния сигнально-помеховой обстановки/ Казань, 1988. Деп. В ВИНИТИ 11.08.88 №6814-В88.18 с.
147. Чабдаров Ш.М. Избыточность в каналах с разбросом параметров и ее использование в адаптивном приемнике// XXI Научн. сессия, посвященная Дню радио: Тез. докл. Москва. 1965.
148. Чабдаров Ш.М., Карманов И.В. Взаимосвязанные полигауссовы процессы// Вестник КГТУ им.А.Н.Туполева, 1998. №1. С.32-38.
149. Чабдаров Ш.М. О полигауссовых приближениях в задачах теории связи./В сб. V конференции по теории кодирования и передачи информации, Москва-Горький 1972, С. 106-111.
150. Четаев А.Н. Нейронные сети и цепи Маркова. М.: Наука. 1985.126 с.
151. Шахгильдян В.А., Лохвицкий М.С. Методы адаптивного приема сигналов. М.: Связь, 1974.160 с.
152. ШахуринА.П.Квазиоптимальные алгоритмы Нелинейной фильтрации диффузионных марковских процессов с использованием гауссовских сумм// Радиоэлектроника, 1979. Т.22. №7. С.79-82. (Изв.высш.учебн.заведений).
153. Шеломов Е.А. Теория оптимальной m-фильтрации Винера// Радиотехника и электроника. №10. 1990. С.2080.
154. Шелухин О.И., Беляков И.В. Негауссовские процессы. СПб. Политехника, 1992.312 с.
155. Шелухин О.И., Фомин А.Ф. Нелинейная дискретная обработка сигналов при многомодальном характере функций правдоподобия// Радиоэлектроника, 1989. Т.32. №8. С.50-53 (Изв.высш.учебн.заведений).
156. Ширман Я.Д. Разрешение и сжатие сигналов. М.:Сов. радио, 1974.360 с.
157. Шлезингер М.И. Взаимосвязь обучения и самообучения в распознавании образов//Кибернетика, Изд. АН УССР. 1968. №2. С.81-88.
158. Шлома А.Н., Бакулин М.Г. Нелинейная фильтрация марковских процессов по косвенным переменным// Радиотехника, 1989. №11. С.49-54.
159. Шинаков Ю.С., Сперанский B.C. Совместное обнаружение, разрешение и измерение параметров сигналов на фоне помех на выходе антенной решетки. Синтез алгоритмов// Радиотехника и электроника, 182. Т.27. №11. С.2179-2184.
160. Шушилин О.И., Николаенко Е.Я., Шелест А.Н. Регистрация поздних желудочковых потенциалов при обследовании лиц с повышенным риском внезапной смерти// Кардиология, 1990. №11. С. 106-108.
161. Шляхин В.М. Рабочие характеристики оптимального обнаружения негауссовских сигналов на фоне слабых шумов// Радиотехника, 1989. №10. С.45-48.
162. Юрьев А.Н. Синтез алгоритмов обнаружения стохастических сигналов заданных в пространстве состояний// Радиотехника и электроника, 1989. Т.34. №5. С.990-996.
163. Язенин А.В. О методе решения одной задачи линейного программирования со случайными нечеткими данными// Изв. А.Н. Теория и системы управления, 1997. №5. С.91-55.
164. Ярлыков М.С., Миронов М.А. Марковская теория оценивания случайных процессов/ М.: Радио и связь, 1993. 464 с.
165. Ярлыков М.С. Чижов М.С. Субоптимальная обработка квазикогерентных радиосигналов с учетом неоднородности фазовых измерений// Радиотехника, 1998. №8. С.5-7.
166. Ailspach D.L., Sorenson H.W. Nonlinear Bayesian estimation using Gaussian Sum approximations// IEEE Trans. 1972. V. AS-17. N4.
167. Ailspach D.L. Gaussian Sum Approach to the Multi-Target Identification-Tracking Problem// Pergamon Press. 1975. V. 11. P.285-296.
168. Kalman R.E., Bucy R.S. New results in linear filtering and prediction theory// Trans. ASME. J.Basic Engineering., 1961. V. 83D. March. P.95-108.
169. Kalman R.E., linear filtering and prediction // Trans. ASME. J.Basic Engineering., 1960. V. 82D. March. P.34-45.
170. Kailath T.A. General likeihood ratio formula for random signals in gaussian noise// IEEE Trans., 1969. VIT-15. №3.
171. Simson M.B. Use jf signal in the terminal QRS komplex to identify patients with ventricular tachycardia after myocardial infarction// Cirmlation. 1981. V.64. P.235-242.
172. Wiener N. Extrapolation, interpolation and smoothing of stationary time series. New York. John Wiley, 1949. 162.p.
Похожие работы
- Поликорреляционные алгоритмы и устройства разрешения сигналов перспективных систем мобильных телекоммуникаций
- Полигауссовы алгоритмы совместной демодуляции-декодирования сигналов в каналах мобильных инфокоммуникационных систем
- Полигауссовы методы и устройства многопользовательского разрешения сигналов в мобильных инфокоммуникационных системах
- Анализ и синтез помехоустойчивых алгоритмов обработки и поиска широкополосных сигналов на фоне негауссовских помех
- Повышение точности измерения параметров слабых электрических сигналов многоэлементных и позиционно-чувствительных датчиков
- Теоретические основы радиотехники
- Системы и устройства передачи информации по каналам связи
- Радиотехника, в том числе системы и устройства телевидения
- Антенны, СВЧ устройства и их технологии
- Вакуумная и газоразрядная электроника, включая материалы, технологию и специальное оборудование
- Системы, сети и устройства телекоммуникаций
- Радиолокация и радионавигация
- Механизация и автоматизация предприятий и средств связи (по отраслям)
- Радиотехнические и телевизионные системы и устройства
- Оптические системы локации, связи и обработки информации
- Радиотехнические системы специального назначения, включая технику СВЧ и технологию их производства